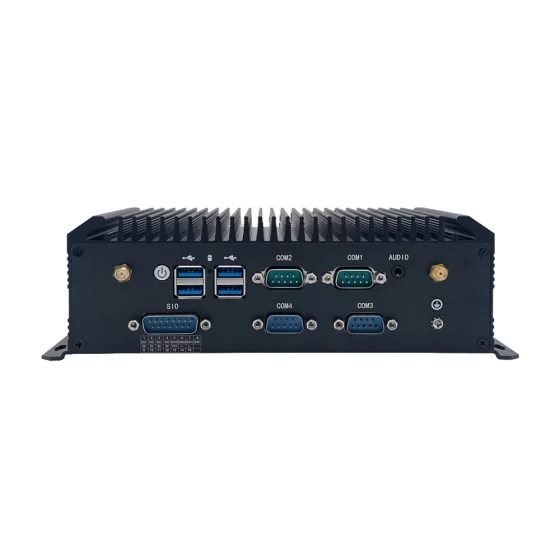
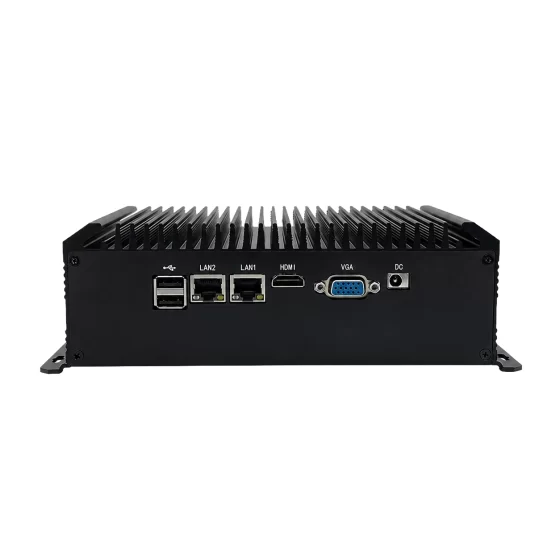
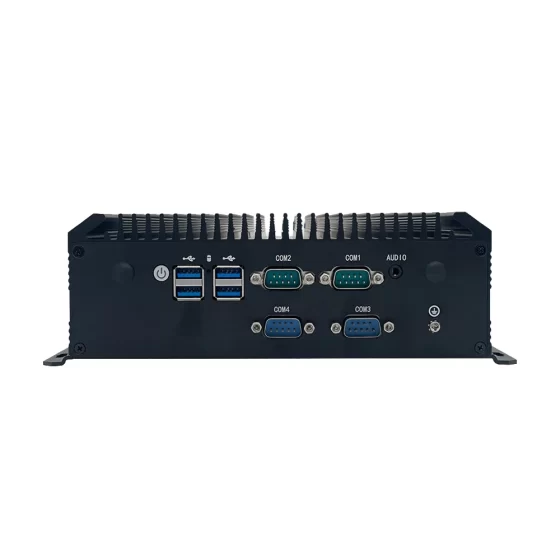
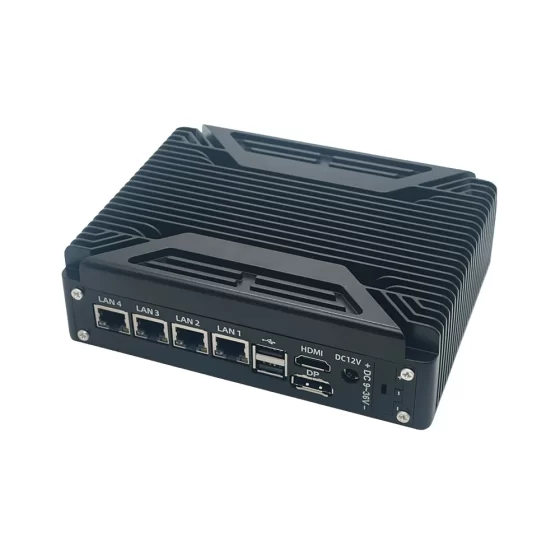
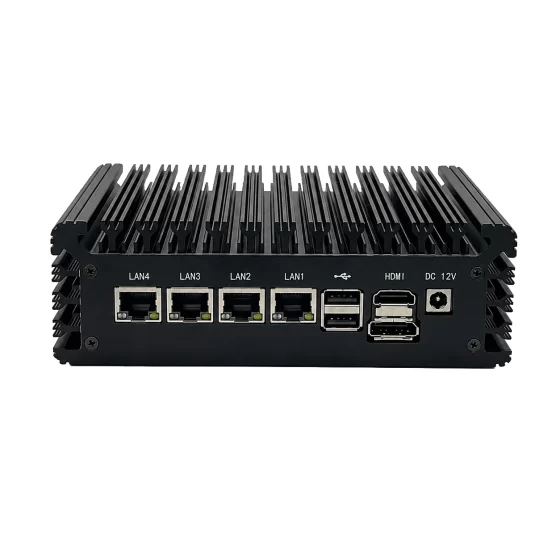
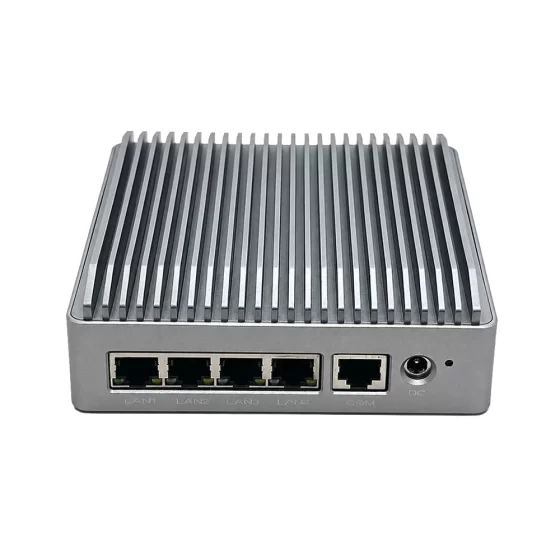
Решения CoreIPC для промышленных вычислений

Контроллер комплектации Vision Guided: Промышленная компьютерная платформа для интеллектуальной роботизированной комплектации
Управляющее резюме
Выбор под визуальным контролем становится основной функцией современных систем автоматизации.. Это позволяет роботам, порталы, и автоматизированное погрузочно-разгрузочное оборудование для идентификации, найти, выбирать, и выбирать объекты на основе данных машинного зрения, а не только фиксированного механического позиционирования.
Контроллер выбора с визуальным управлением обычно сочетает в себе получение изображений, визуальное распознавание, координация движений, передача данных, и интеграция промышленных систем. Он должен получать данные с камер, датчики, контроллеры освещения, ПЛК, роботизированные системы, конвейеры, считыватели штрих-кодов, и заводские сети, затем надежно обработать эту информацию в реальном времени или почти в реальном времени..
Для промышленного применения, аппаратное обеспечение контроллера нельзя рассматривать как обычный офисный компьютер. Он должен работать внутри производственных линий, шкафы для оборудования, роботизированные клетки, логистические системы, линии упаковки пищевых продуктов, станции сборки электроники, или оборудование для автоматизации склада. Эти среды требуют стабильной производительности., прочная конструкция, гибкий ввод-вывод, надежная сеть, доступность в течение длительного жизненного цикла, и совместимость с программным обеспечением машинного зрения.
Подходящий промышленный компьютер или встроенный компьютер помогает системным интеграторам создавать надежные системы комплектования с визуальным управлением, с меньшим риском интеграции и лучшей ремонтопригодностью в долгосрочной перспективе.. CoreIPC предоставляет промышленные вычислительные платформы, поддерживающие машинное зрение., интеграция роботизированного управления, периферийные вычисления, и индивидуальные требования к встроенному оборудованию для проектов автоматизации B2B.
 Обзор отрасли
Выбор под визуальным контролем широко используется, когда объекты не всегда находятся в одном и том же положении., ориентация, форма, или договоренность. Традиционная автоматизация во многом зависит от механических приспособлений., предопределенные позиции, и фиксированные траектории движения. Этот подход хорошо работает для повторяющихся задач., но он становится менее гибким, когда типы продуктов меняются или когда товары поступают случайным образом..
Машинное зрение меняет этот рабочий процесс. Камеры захватывают объект или рабочую зону, программное обеспечение анализирует изображение, и контроллер комплектации отправляет роботу полезные данные о местоположении или классификации., ПЛК, или система управления движением.
Типичные области применения включают в себя:
- Сбор мусора
- Конвейерная комплектация
- Сортировка посылок
- Обработка продуктов питания и напитков
- Работа с электронными компонентами
- Подбор автозапчастей
- Фармацевтическая упаковка
- Выполнение складских заказов
- Сортировка по дефектам
- Роботизированная погрузка и разгрузка
В этих системах, промышленный компьютер становится локальным вычислительным узлом. Он может запускать программное обеспечение машинного зрения., Модели вывода ИИ, SDK камеры, инструменты предварительной обработки изображений, программное обеспечение для связи роботов, и услуги по обмену заводскими данными.
Контроллер комплектации с визуальным управлением также должен работать с окружающей системой автоматизации.. Ему необходимо взаимодействовать с ПЛК., контроллеры роботов, сервосистемы, устройства безопасности, сканеры штрих-кода, промышленные камеры, системы освещения, и платформы MES или WMS.
Это делает контроллер больше, чем просто ПК для обработки изображений.. Это мост между данными машинного зрения и физической автоматизацией.. Аппаратная платформа должна поддерживать как вычислительную производительность, так и промышленную связь..
 Ключевые проблемы
Проекты подбора под руководством видения часто выглядят простыми по своей концепции., но реальная среда развертывания может быть сложной. Контроллер должен обеспечивать как визуальную обработку, так и требования промышленной автоматизации..
| Испытание | Что происходит при реальном развертывании | Требования к контроллеру |
|---|---|---|
| Переменное положение объекта | Товары могут приходить случайным образом, перекрывать, наклон, вращать, или смени ориентацию. | Стабильная обработка изображений и надежная координация с роботами или системами движения.. |
| Загрузка данных камеры | Камеры высокого разрешения генерируют большие потоки данных изображений.. | Достаточная производительность процессора/графического процессора, высокоскоростные интерфейсы, и стабильное хранение. |
| Промышленная связь | Система должна обмениваться сигналами с ПЛК., роботы, датчики, и заводские сети. | Несколько портов LAN, последовательные порты, USB, цифровой ввод/вывод, и возможности расширения. |
| Тяжелые условия эксплуатации | Производственные линии могут содержать пыль, вибрация, нагревать, и электрический шум. | Прочный промышленный компьютер с надежной тепловой и механической конструкцией.. |
| Координация в режиме реального времени | Решения по выбору должны соответствовать скорости конвейера., движение робота, и сроки процесса. | Связь с малой задержкой и стабильная работа программного обеспечения.. |
| Долгосрочное обслуживание | Системы могут работать годами и развертываться на многих машинах.. | Согласованная аппаратная платформа, стабильные драйверы, и поддержка длительного жизненного цикла. |
Загрузка обработки изображений
Для выбора под визуальным контролем требуется нечто большее, чем простое отображение изображений.. Возможно, системе потребуется обработать местоположение объекта., форма, ориентация, состояние поверхности, данные штрих-кода, особенности цвета, информация о глубине, или распознавание объектов на основе искусственного интеллекта.
В зависимости от приложения, контроллер может использовать 2D-камеры, 3D-камеры, камеры линейного сканирования, датчики глубины, или многокамерные массивы. Эти потоки изображений могут предъявлять высокие требования к производительности процессора., пропускная способность памяти, Пропускная способность USB или Ethernet, и надежность хранения.
Связь с системами автоматизации
Контроллер комплектации должен работать как часть более крупной ячейки автоматизации.. Обычно он не управляет всей машиной в одиночку.. Вместо, он обменивается информацией с ПЛК, контроллеры роботов, конвейеры, датчики, и системы безопасности.
Для этого необходима стабильная производственная связь. Ethernet, ГигЭ Видение, USB3 видение, РС-232, RS-485, цифровой ввод/вывод, и соединения шлюза полевой шины могут быть задействованы в зависимости от проекта.
Промышленная надежность
Системы комплектации с визуальным управлением часто устанавливаются непосредственно на производственном оборудовании или рядом с ним.. Контроллер может быть установлен внутри шкафа., рядом с конвейером, возле роботизированной клетки, или внутри автоматизированной машины.
Коммерческий ПК может не обеспечивать необходимую механическую стабильность., тепловая надежность, Схема ввода/вывода, или согласованность жизненного цикла. Для производственного оборудования, промышленный компьютер или встроенный компьютер обычно является лучшей основой.
 Архитектура решения для выбора под руководством видения
Контроллер комплектации с визуальным управлением соединяет визуальное восприятие с промышленной автоматизацией.. Типичную систему можно разделить на пять функциональных уровней..
1. Уровень получения изображений
Этот слой захватывает визуальные данные из области комплектации..
Общие устройства включают в себя:
- Камеры зонального сканирования
- 3Камеры D Vision
- Камеры глубины
- Камеры линейного сканирования
- Считыватели штрих-кодов
- Контроллеры освещения
- Фотоэлектрические датчики
- Сигналы энкодера
Уровень получения изображения должен быть стабильным, поскольку плохое качество изображения напрямую влияет на точность сбора.. Освещение, положение камеры, выбор объектива, время срабатывания триггера, и надежность передачи изображений — все это влияет на производительность системы.
2. Уровень периферийных вычислений
Здесь работает промышленный компьютер или встроенный компьютер..
Контроллер может работать:
- Программное обеспечение машинного зрения
- Приложения для вывода ИИ
- Алгоритмы обнаружения объектов
- Инструменты предварительной обработки изображений
- SDK камеры
- Услуги связи роботов
- Инструменты регистрации данных
- Локальное программное обеспечение HMI
- Программное обеспечение для отслеживания производства
Этот слой преобразует необработанные данные изображения в полезные инструкции по выбору, такие как координаты объекта., ориентация, категория, статус «пройден/не пройден», или выбирая приоритет.
3. Слой движения и управления
Контроллер взаимодействует с контроллерами роботов., ПЛК, сервосистемы, или контроллеры движения.
Он может отправить:
- Выберите позицию
- Угол объекта
- Тип объекта
- Выберите последовательность
- Данные отслеживания конвейера
- Отклонить сигнал
- Результат подтверждения
Затем ПЛК или контроллер робота обрабатывает выполнение движения., логика безопасности, управление приводом, и машинное секвенирование.
4. Уровень заводской сети
Современные системы комплектации часто подключаются к платформам управления производством..
Контроллер может обмениваться данными с:
- MES-системы
- WMS-системы
- СКАДА-системы
- Базы данных контроля качества
- Панели управления производством
- Платформы обслуживания
Это позволяет операторам отслеживать производственные данные., статус комплектации, информация о дефекте, история лота, и производительность оборудования.
5. Уровень обслуживания и оптимизации
Практическая система комплектования с визуальным контролем должна быть простой в обслуживании..
Инженерам может потребоваться настроить параметры камеры., обновить модели видения, просмотреть неудачные выборы, проверить журналы, откалибровать взаимосвязь робот-камера, или устранить проблемы со связью.
Встроенный компьютер должен поддерживать безопасный доступ., стабильная конфигурация ОС, четкие диагностические инструменты, и предсказуемое долгосрочное поведение.
Ключевые особенности
Надежный контроллер выбора с визуальным управлением следует выбирать исходя из потребностей обработки изображений., интерфейсы камеры, автоматизация связи, среда установки, и требования к долгосрочному техническому обслуживанию.
Производительность промышленных вычислений
Выбор, управляемый зрением, может потребовать обработки изображений на базе ЦП., ускорение графического процессора, или вывод AI в зависимости от архитектуры программного обеспечения.
Для простых задач 2D-локации, компактного встроенного компьютера может быть достаточно. Для обнаружения объектов на основе искусственного интеллекта, проверка глубокого обучения, или обработка 3D-облака точек, может потребоваться более производительный промышленный компьютер или компьютер с искусственным интеллектом.
Контроллер должен обеспечивать достаточный вычислительный потенциал для:
- Получение изображения
- Предварительная обработка изображений
- Распознавание объектов
- Расчет координат
- Робот-коммуникация
- Управление ЧМИ
- Регистрация данных
Поддержка интерфейса камеры
Камеры машинного зрения обычно используют USB3, Нарезать, PoE, или специализированные интерфейсы захвата кадров.
Контроллер комплектации должен обеспечивать стабильную высокоскоростную связь для камер.. Он также должен иметь достаточно физических портов и пропускной способности для многокамерных систем..
Для систем GigE Vision, Несколько портов LAN позволяют отделить трафик камеры от трафика заводской сети.. Для камер USB3, надежная конструкция портов и прокладка кабелей важны.
Многосетевой дизайн
Несколько портов LAN полезны в системах комплектования с визуальным управлением, поскольку может потребоваться разделение разных сетей..
Один порт LAN может подключаться к промышленным камерам.. Другой может подключаться к ПЛК или контроллеру робота.. Третий может подключаться к заводской сети или сети удаленного обслуживания..
Эта структура может уменьшить количество конфликтов трафика и облегчить устранение неполадок..
Промышленные порты ввода-вывода и последовательные порты
Некоторые системы комплектации требуют прямых сигналов от триггеров., датчики, контроллеры освещения, считыватели штрих-кодов, или более старые промышленные устройства.
Полезные интерфейсы могут включать в себя:
- РС-232
- RS-485
- USB
- Цифровой ввод/вывод
- GPIO
- Изолированный ввод-вывод за счет расширения
- Внутренние разъемы для индивидуальной интеграции машины
Собственные интерфейсы уменьшают необходимость во внешних адаптерах и помогают повысить надежность на уровне машины..
Безвентиляторный и прочный дизайн
Многие контроллеры комплектования с визуальным управлением устанавливаются в производственных помещениях, где пыль, вибрация, и колебания температуры являются обычным явлением.
Безвентиляторная конструкция уменьшает количество движущихся частей и снижает потребность в техническом обслуживании.. Прочная механическая конструкция помогает защитить систему при установке внутри шкафов с оборудованием., роботизированные клетки, или конвейерные системы.
Надежное хранилище
Системы подбора под управлением Vision могут хранить изображения, журналы, неудачно выбранные записи, файлы калибровки, файлы модели, и производственные данные.
При выборе хранилища следует учитывать:
- Частота записи
- Объем хранилища изображений
- Температурный режим
- Требования к операционной системе
- Политика хранения данных
Промышленные твердотельные накопители, Хранилище M.2, или SATA-хранилище может быть выбрано в соответствии с потребностями проекта..
Расширение и настройка
Многим производителям машин необходимы схемы аппаратного обеспечения, адаптированные к конкретному проекту.. Контроллеру могут потребоваться дополнительные порты камеры., последовательные порты, беспроводные модули, расширение хранилища, цифровой ввод/вывод, или индивидуальный дизайн корпуса.
Расширение через M.2, Мини PCIe, PCIe, или специальные встроенные платы помогают системным интеграторам адаптировать контроллер к различным машинам без перепроектирования всей системы автоматизации..
Совместимость программного обеспечения
Контроллер комплектования с визуальным управлением должен поддерживать выбранный стек программного обеспечения..
Это может включать в себя:
- Операционные системы Windows или Linux
- Драйверы камеры
- Библиотеки машинного зрения
- ИИ-фреймворки
- SDK для связи роботов
- Средства связи ПЛК
- Программное обеспечение для базы данных или отслеживания
Перед развертыванием, интеграторы должны подтвердить стабильность драйвера, Управление образами ОС, требования к лицензированию программного обеспечения, и долгосрочные планы обновлений.
Сценарии развертывания
Контроллеры комплектования с визуальным управлением можно использовать во многих отраслях промышленности и логистики..
Роботизированный сбор контейнеров
В сборе контейнеров, предметы случайным образом помещаются в корзину. Система технического зрения определяет положение и ориентацию каждого объекта., затем отправляет координаты комплектации роботу.
Контроллер может обрабатывать данные 3D-камеры., результаты распознавания объектов, информация по предотвращению столкновений, и сигналы связи робота. Стабильная производительность вычислений важна, поскольку положение объекта меняется после каждого выбора..
Конвейерный сбор
В конвейерной комплектации, объекты непрерывно перемещаются в поле зрения камеры. Контроллер должен обнаружить объект, вычислить его положение, и синхронизировать инструкции по комплектованию с движением конвейера.
Для этого приложения требуется надежная синхронизация триггера., быстрая обработка изображений, и стабильная связь с энкодерами, ПЛК, и контроллеры роботов.
Сортировка посылок и логистика
Автоматизация логистики использует визуальное управление комплектацией для идентификации посылок., сортировка, выделение, и выполнение заказа.
Контроллер может обрабатывать данные штрих-кода, форма упаковки, положение метки, информация о размере, и инструкции по маршрутизации. Он также может подключаться к системам управления складом или платформам контроля сортировки..
Обработка продуктов питания и напитков
Пищевые продукты могут различаться по размеру., форма, позиция, цвет, и состояние упаковки. Выборка с визуальным управлением помогает роботам обращаться с продуктами с большей гибкостью, чем при использовании только фиксированных механических инструментов..
Контроллер может работать с камерами, системы освещения, отслеживание конвейера, и программное обеспечение для управления роботом. Надежное и простое в обслуживании оборудование имеет важное значение в производственных зонах..
Электроника и прецизионная сборка
Производство электроники может потребовать выбора мелких компонентов, размещение деталей, проверка ориентации, или выявление дефектов перед обработкой.
Контроллеру нужна стабильная обработка изображения, точная связь, и совместимость с камерами, освещение, и движущееся оборудование. Компактные встраиваемые компьютеры часто предпочтительнее в машинах с ограниченным пространством..
Обращение с автомобильными запчастями
Линии автомобильного производства часто обрабатывают детали различной формы., заканчивает, и ориентации.
Контроллеры комплектования с визуальным управлением могут помочь роботам идентифицировать компоненты, поддержка гибкой загрузки, и уменьшить потребность в механических приспособлениях. Надежность промышленного уровня важна, поскольку автомобильное производство часто работает непрерывно..
Преимущества для бизнеса
Правильно выбранный контроллер комплектации с визуальным управлением может принести практическую пользу машиностроителям., системные интеграторы, и конечные пользователи.
Повышенная гибкость автоматизации
Система комплектации с визуальным управлением позволяет машинам обрабатывать продукты с переменным положением и ориентацией.. Это снижает зависимость от фиксированных приспособлений и делает систему более адаптируемой к изменениям продукта..
Снижение ручного управления
Автоматизированный сбор может сократить повторяющуюся ручную работу по сортировке., кормление, загрузка, и упаковочные процессы. Это может улучшить согласованность рабочего процесса и помочь операторам сосредоточиться на более важных задачах..
Упрощенная интеграция с оборудованием
Промышленный компьютер с подходящими интерфейсами может подключать камеры, ПЛК, роботы, датчики, и заводские системы на одной платформе. This reduces adapter use and simplifies machine wiring.
Better Production Data Visibility
The controller can store image results, picking logs, error records, and production status data. This information can support quality analysis, улучшение процесса, и планирование технического обслуживания.
Снижение риска обслуживания
Безвентиляторный дизайн, прочная конструкция, стабильное хранилище, and long-term platform consistency help reduce hardware-related maintenance risk in production environments.
Масштабируемое развертывание
Machine builders and system integrators may need to deploy similar picking systems across many production lines or customer sites. A stable embedded computer platform helps simplify software images, запчасти, обучение, and documentation.
Почему CoreIPC
CoreIPC поставляет промышленные компьютеры, встроенные компьютеры, периферийные вычислительные платформы, and customized embedded hardware for machine vision and industrial automation applications. For vision guided picking systems, CoreIPC фокусируется на стабильной производительности вычислений, гибкая конфигурация ввода-вывода, безвентиляторный дизайн, компактные форм-факторы, и практическая поддержка интеграции. CoreIPC работает с системными интеграторами, производители оборудования, and automation solution providers that need reliable hardware platforms for robotic picking, визуальный осмотр, and intelligent machine control. С возможностью ODM и OEM, CoreIPC может поддерживать интерфейсы, специфичные для проекта., конструкция корпуса, требования к брендингу, и долгосрочное планирование поставок.
Часто задаваемые вопросы
1. What is a vision guided picking controller?
Контроллер комплектования с визуальным управлением — это промышленная вычислительная платформа, которая обрабатывает визуальные данные и отправляет информацию о комплектовании роботам., ПЛК, или системы движения. Обычно он получает данные изображения с камер., анализирует положение или тип объекта, и предоставляет координаты или результаты решений для автоматизированной обработки.. Он также может подключаться к датчикам, контроллеры освещения, считыватели штрих-кодов, заводские сети, и производственное программное обеспечение.
2. Зачем использовать промышленный компьютер для подбора под визуальным контролем?
Системы комплектации с визуальным управлением часто устанавливаются в производственных средах с вибрацией., пыль, изменения температуры, электрический шум, и продолжительное время работы. Промышленный компьютер подходит лучше, чем коммерческий ПК, поскольку он обеспечивает надежную конструкцию., безвентиляторное охлаждение, стабильный ввод-вывод, доступность в течение длительного жизненного цикла, и лучшая интеграция с промышленными устройствами. Это помогает сократить время простоя и риск технического обслуживания..
3. Какие интерфейсы важны для контроллера комплектации?
Важные интерфейсы могут включать Gigabit LAN., USB3, РС-232, RS-485, цифровой ввод/вывод, GPIO, и слоты расширения. Порты LAN могут подключать камеры, ПЛК, роботы, и заводские сети. USB3 можно использовать для промышленных камер или периферийных устройств.. Последовательные интерфейсы и интерфейсы ввода-вывода могут подключать датчики., контроллеры освещения, считыватели штрих-кодов, или старое оборудование автоматизации.
4. Требует ли выбор, управляемый зрением, компьютеры с искусственным интеллектом??
Не каждая система подбора с визуальным управлением требует искусственного интеллекта.. Некоторые приложения используют традиционные методы машинного зрения для определения местоположения объектов., обнаружение края, соответствие формы, или считывание штрих-кода. Однако, Вычисления с использованием искусственного интеллекта могут быть полезны, когда объекты значительно различаются по форме., ориентация, текстура, или упаковка. ИИ также может помочь с классификацией объектов, обнаружение дефектов, или сложные задачи по сбору контейнеров.
5. Может ли один встроенный компьютер управлять зрением и связью робота??
Да, во многих системах один встроенный компьютер может одновременно запускать программное обеспечение для обработки изображений и службы связи роботов.. Однако, оборудование должно иметь достаточную вычислительную производительность, память, полоса пропускания камеры, и стабильные сетевые интерфейсы. Для высокоскоростных приложений или приложений на базе искусственного интеллекта, может потребоваться более мощный промышленный компьютер или компьютер с искусственным интеллектом.
6. Почему несколько портов LAN полезны в системах машинного зрения?
Несколько портов LAN помогают разделить различные сети связи.. Один порт LAN может подключаться к промышленным камерам., другой для робота или ПЛК, и еще один в заводскую сеть. Это уменьшает конфликты на дорогах, улучшает организацию, и упрощает устранение неполадок. Проектирование с несколькими локальными сетями особенно полезно, когда камеры GigE и промышленные сети управления работают вместе..
7. В чем разница между видеоконтроллером и ПЛК?
ПЛК в основном используется для управления машиной., секвенирование, логика, связанная с безопасностью, и промышленное управление вводом/выводом. Контроллер машинного зрения фокусируется на получении изображений, обработка изображений, обнаружение объектов, и передача данных. В системе подбора под визуальным контролем, эти двое часто работают вместе. Контроллер предоставляет данные о комплектации, в то время как ПЛК или контроллер робота обрабатывают движение и логику машины.
8. Как системным интеграторам следует выбирать контроллер комплектования с визуальным управлением?
Системным интеграторам следует оценить тип камеры, разрешение изображения, скорость обработки, требования к программному обеспечению, связь робота, Интерфейс ПЛК, среда установки, потребности в хранении, и долгосрочная доступность платформы. Правильный контроллер должен соответствовать реальному приложению, а не просто использовать высокопроизводительный компьютер.. Надежность, Совместимость ввода/вывода, тепловой расчет, и ремонтопригодность - все это важные факторы.
9. Может ли контроллер комплектования с визуальным управлением поддерживать отслеживание производства??
Да. Контроллер может сохранять результаты комплектации., записи изображений, данные штрих-кода, журналы ошибок, временные метки, и статус производства. Эту информацию можно использовать для анализа качества., Поиск неисправностей, и улучшение процессов. В более продвинутых системах, контроллер также может обмениваться данными с MES, WMS, СКАДА, или платформы баз данных.
10. Какая конструкция оборудования лучше всего подходит для долгосрочного развертывания машины?
Для долгосрочного развертывания, контроллер должен использовать платформу промышленного класса со стабильной тепловой конструкцией., надежное хранение, подходящий ввод/вывод, надежный монтаж, и последовательная поддержка жизненного цикла. Безвентиляторные встраиваемые компьютеры часто предпочтительнее для установки на уровне машины, поскольку они уменьшают количество движущихся частей и потребность в обслуживании.. Для приложений искусственного интеллекта или 3D-видения, могут потребоваться более производительные промышленные или периферийные компьютеры с искусственным интеллектом..
Заключение
Комплектация под визуальным контролем — важная технология автоматизации роботизированной обработки., сортировка, упаковка, логистика, и гибкое производство. Надежный контроллер комплектации с визуальным управлением соединяет камеры, датчики, роботы, ПЛК, конвейеры, и заводские системы в один скоординированный рабочий процесс автоматизации.
Контроллер должен делать больше, чем просто обрабатывать изображения. Он должен поддерживать промышленную связь, стабильная работа программного обеспечения, регистрация данных, машинная интеграция, и длительная эксплуатация в реальных производственных условиях. Вот почему выбор промышленного компьютера или встроенного компьютера напрямую влияет на надежность системы и успех интеграции..
CoreIPC предоставляет промышленные вычислительные платформы и поддержку настройки машинного зрения., роботизированный сбор, и интеллектуальные проекты автоматизации. Для системных интеграторов и OEM-производителей, выбор правильной платформы контроллера может помочь упростить развертывание, снизить риск технического обслуживания, и поддержка масштабируемой долгосрочной разработки машин.
Связаться с нами
Если вы разрабатываете систему комплектования с визуальным управлением или вам нужна промышленная компьютерная платформа для машинного зрения и роботизированного управления, CoreIPC может помочь оценить ваши требования к оборудованию. Свяжитесь с командой CoreIPC, чтобы обсудить интерфейсы камер., производительность вычислений, Конфигурация ввода/вывода, конструкция корпуса, поддержка операционной системы, ODM/OEM настройка, и долгосрочное планирование поставок для вашего следующего проекта автоматизации.