 حلول الحوسبة الصناعية CoreIPC
وحدة تحكم ذراع الروبوت IPC للأتمتة الصناعية والروبوتات الذكية
1. ملخص تنفيذي
ال جهاز تحكم بذراع الروبوت للكمبيوتر الصناعي يلعب دورًا حاسمًا في بيئات التصنيع الآلية الحديثة, تمكين التحكم في الحركة في الوقت الحقيقي, تزامن متعدد المحاور, تكامل رؤية الآلة, وحوسبة الحافة الحتمية. حيث أصبحت الأنظمة الروبوتية أكثر ذكاءً وترابطًا, يتم استبدال بنيات التحكم التقليدية المعتمدة على PLC بشكل متزايد بالأداء العالي أجهزة الكمبيوتر الصناعية وأجهزة الكمبيوتر المدمجة قادر على التعامل مع خوارزميات التحكم المعقدة ومعالجة البيانات عالية السرعة.
يستكشف هذا المقال كيف الكمبيوتر الصناعي للتحكم في ذراع الروبوت يعزز الدقة, المرونة, وقابلية التوسع في تطبيقات الروبوتات. كما يشرح بنية النظام, التحديات الرئيسية في الأتمتة الروبوتية, وكيف توفر منصات الحوسبة المدمجة CoreIPC حلولاً موثوقة لأنظمة التحكم في الروبوتات الصناعية.
 2. نظرة عامة على الصناعة
تتوسع الروبوتات الصناعية بسرعة عبر قطاعات مثل صناعة السيارات, تجميع الالكترونيات, اللوجستية, والتصنيع الدقيق. في قلب هذه الأنظمة هو وحدة تحكم بذراع الروبوت, الذي ينسق مسارات الحركة, ردود فعل الاستشعار, وآليات السلامة.
تتطلب الأسلحة الآلية الحديثة أكثر من وحدات التحكم التقليدية. يطالبون:
- تخطيط الحركة في الوقت الحقيقي
- الاستيفاء متعدد المحاور
- معالجة الإدخال/الإخراج عالية السرعة
- مزامنة رؤية الآلة
- اتخاذ القرار بمساعدة الذكاء الاصطناعي
يقود هذا التطور التحول من أنظمة التحكم المتمركزة على PLC إلى وحدات تحكم الروبوت الصناعية القائمة على الكمبيوتر, خصوصًا أجهزة الكمبيوتر المدمجة ومنصات الحوسبة الحافة.
عادةً ما يتم دمج جهاز التحكم بذراع الروبوت في الكمبيوتر الصناعي:
- معالجة وحدة المعالجة المركزية في الوقت الحقيقي (منصات Intel/AMD المدمجة)
- واجهات الإدخال/الإخراج الحتمية
- إيثركات / بروفينت / اتصال إيثرنت/IP
- تسريع GPU للروبوتات القائمة على الرؤية
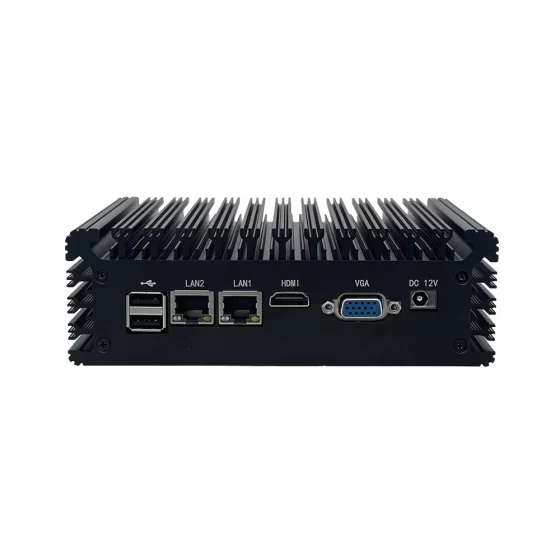
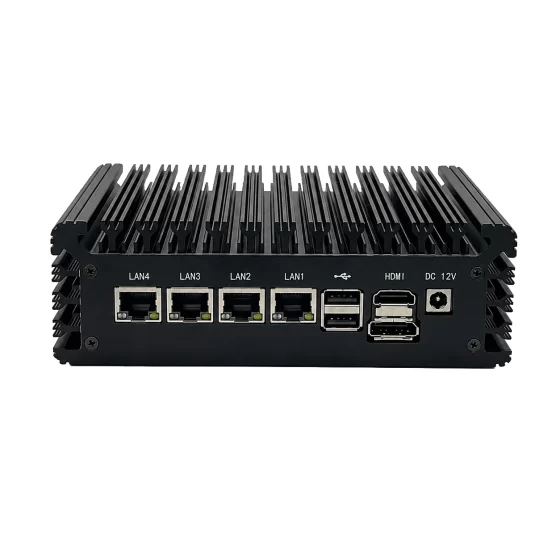
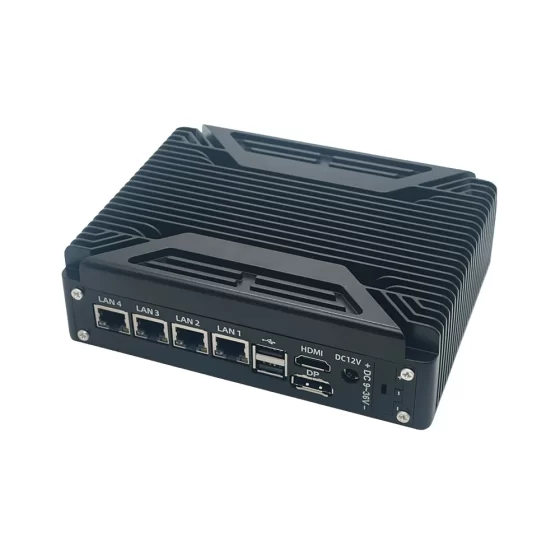
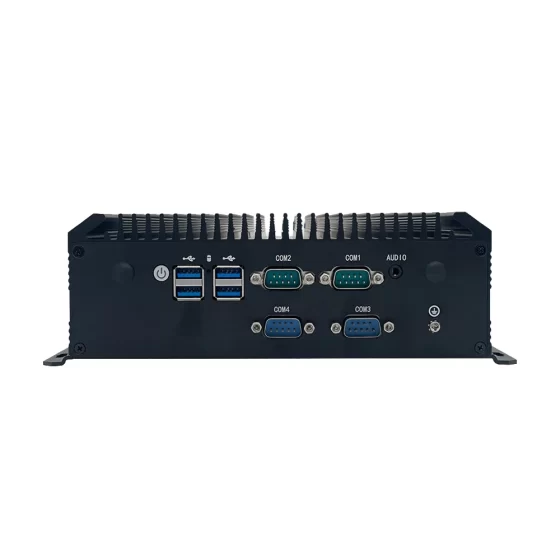
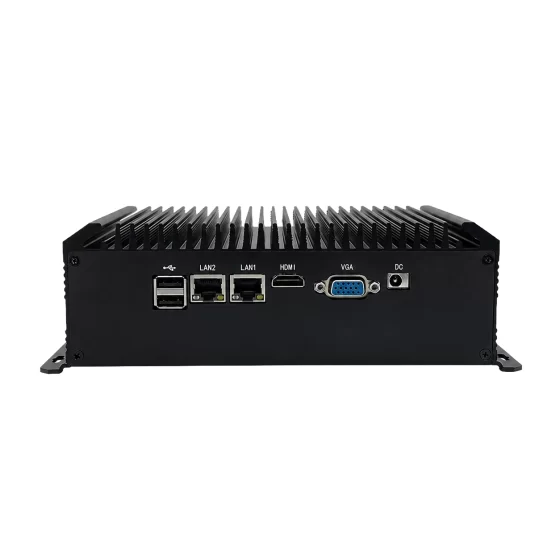
- تصميم متين بدون مروحة للبيئات الصناعية
3. التحديات الرئيسية
على الرغم من التقدم السريع, لا تزال أنظمة الأتمتة الروبوتية تواجه العديد من التحديات الهندسية:
3.1 التحكم الحتمي في الوقت الحقيقي
تتطلب أذرع الروبوت تزامنًا على مستوى الميكروثانية بين المحاور. غالبًا ما تكافح أنظمة الحوسبة ذات الأغراض العامة للحفاظ على التوقيت الحتمي في ظل أعباء العمل الثقيلة.
3.2 تعقيد الاتصالات متعددة البروتوكولات
يجب أن تتواصل الروبوتات الصناعية مع الشركات المحدودة العامة, أجهزة الاستشعار, أنظمة الرؤية, ومنصات MES باستخدام بروتوكولات صناعية متعددة في وقت واحد.
3.3 معالجة البيانات بسرعة عالية
تولد أنظمة الرؤية الآلية وفحص الذكاء الاصطناعي كميات كبيرة من البيانات التي يجب معالجتها في الوقت الفعلي دون تأخير.
3.4 استقرار النظام في البيئات القاسية
تراب, اهتزاز, تقلبات درجات الحرارة, ويمكن أن تؤثر الضوضاء الكهربائية على موثوقية النظام في بيئات المصنع.
3.5 قابلية التوسع والتكامل
يحتاج المصنعون إلى أنظمة معيارية يمكنها التوسع من أذرع آلية واحدة إلى خطوط إنتاج متعددة الروبوتات.
 4. هندسة الحلول
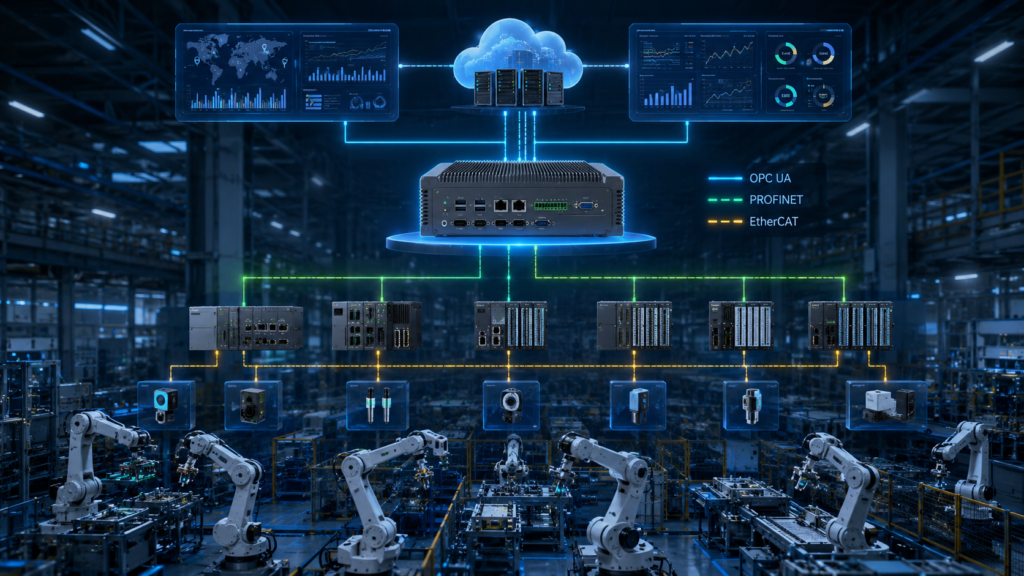
حديث وحدة تحكم بذراع الروبوت تعتمد على هندسة الكمبيوتر الصناعية يتضمن عادةً بنية حوسبة ذات طبقات:
4.1 طبقة التحكم في الحافة
في القلب هو الكمبيوتر الصناعي المدمج, مسؤولة عن:
- تنفيذ التحكم في الحركة
- معالجة نظام التشغيل في الوقت الحقيقي أو RT Linux
- تنسيق محرك سيرفو
- تنفيذ منطق السلامة
4.2 طبقة الجهاز
يشمل:
- محركات مؤازرة بذراع الروبوت
- سائقي السيارات
- التشفير
- أجهزة استشعار القوة
- تشابكات السلامة
4.3 طبقة الاتصالات
يدعم الشبكات الصناعية:
- EtherCAT للتحكم في الحركة في الوقت الحقيقي
- PROFINET لأتمتة المصانع
- Modbus TCP للتكامل القديم
- OPC UA لتبادل البيانات
4.4 طبقة الذكاء
يشمل:
- أنظمة الرؤية الآلية
- فحص الجودة القائم على الذكاء الاصطناعي
- تحليلات الصيانة التنبؤية
- وحدات تسريع Edge AI
4.5 سحاب / طبقة MES
مقابض:
- مراقبة الإنتاج
- تحليلات البيانات
- التشخيص عن بعد
- التنسيق على مستوى المصنع
5. الميزات الرئيسية
عالية الأداء الكمبيوتر الصناعي للتحكم في ذراع الروبوت يوفر عادةً الميزات التالية:
5.1 القدرة على المعالجة في الوقت الحقيقي
يدعم التنفيذ الحتمي للتحكم في الحركة والتزامن المؤازر.
5.2 الشبكات الصناعية متعددة LAN
تمكين الاتصال المتوازي مع PLCs, الروبوتات, وأنظمة الرؤية.
5.3 تصميم متين بدون مروحة
يضمن التشغيل المستقر في البيئات المتربة ودرجات الحرارة العالية.
5.4 واجهات الإدخال/الإخراج القابلة للتوسيع
يدعم منافذ COM, الإدخال/الإخراج الرقمي, يمكن الحافلة, ووحدات ناقل المجال.
5.5 دعم تسريع حافة الذكاء الاصطناعي
تعمل وحدات GPU أو AI الاختيارية على تمكين اتخاذ القرار الآلي الذكي.
5.6 مدخلات الجهد واسعة
يضمن التشغيل المستقر في بيئات الطاقة الصناعية ذات التقلبات.
 6. سيناريوهات النشر
6.1 تصنيع السيارات
أذرع الروبوت المستخدمة في اللحام, تلوين, وتعتمد خطوط التجميع على أجهزة الكمبيوتر الصناعية للتحكم المتزامن في الحركة.
6.2 تجميع الإلكترونيات
تتطلب أنظمة الالتقاط والمكان عالية الدقة وحدات تحكم مدمجة لتحقيق دقة على مستوى الميكروثانية.
6.3 أتمتة الخدمات اللوجستية
تستخدم أنظمة الفرز والتعبئة الآلية IPCs لتخطيط المسار في الوقت الفعلي والتعرف على الكائنات.
6.4 التصنيع باستخدام الحاسب الآلي والتشغيل الآلي
تقوم أجهزة الكمبيوتر الصناعية بتنسيق الأذرع الآلية للتعامل مع الأدوات وتحميل المواد.
6.5 تصنيع أشباه الموصلات
تتطلب الأذرع الآلية فائقة الدقة تحكمًا حتميًا وأنظمة مدمجة متوافقة مع غرف الأبحاث.
7. فوائد الأعمال
تنفيذ وحدة تحكم ذراع الروبوت الصناعية القائمة على الكمبيوتر يوفر مزايا كبيرة:
- تحسين دقة الحركة والتكرار
- تقليل زمن انتقال النظام في حلقات التحكم
- كفاءة إنتاجية أعلى
- تكامل النظام المرن مع أتمتة المصنع
- قابلية التوسع المحسنة لأنظمة الروبوتات المتعددة
- انخفاض تكاليف الصيانة من خلال التصميم القوي
- دعم ترقيات الأتمتة المعتمدة على الذكاء الاصطناعي
8. لماذا كورIPC
تم تصميم منصات الحوسبة الصناعية CoreIPC خصيصًا لتطبيقات الأتمتة والروبوتات المطلوبة.
وتشمل المزايا الرئيسية:
- بنية حوسبة مدمجة من الدرجة الصناعية مُحسّنة لأحمال العمل في الوقت الفعلي
- ضمان تصميم بدون مروحة 24/7 عملية مستقرة
- توسيع مرن للإدخال/الإخراج, تواصل, ووحدات الذكاء الاصطناعي
- دعم البروتوكولات الصناعية المتعددة المطلوبة في أنظمة الروبوتات
- موثوقية قوية لبيئات المصانع القاسية
- مجموعة منتجات قابلة للتطوير تغطي وحدات التحكم الطرفية لأجهزة الكمبيوتر المدمجة
تعتبر منصات CoreIPC مناسبة على نطاق واسع للجيل القادم أنظمة IPC للتحكم بذراع الروبوت, تمكين التكامل السلس بين التحكم في الحركة, رؤية الآلة, والشبكات الصناعية.
9. الأسئلة المتداولة (التعليمات)
س1: ما هو الكمبيوتر الصناعي للتحكم بذراع الروبوت?
الكمبيوتر الصناعي للتحكم بذراع الروبوت هو نظام حاسوبي يدير التحكم في الحركة الآلية, ردود فعل الاستشعار, والتواصل في بيئات الإنتاج الآلي, استبدال وحدات التحكم التقليدية المعتمدة على PLC.
Q2: لماذا نستخدم الكمبيوتر الصناعي بدلاً من PLC?
توفر أجهزة الكمبيوتر الصناعية قوة معالجة أعلى, قابلية التوسع بشكل أفضل, ودعم الذكاء الاصطناعي والرؤية الآلية, مما يجعلها أكثر ملاءمة لتطبيقات الروبوتات المتقدمة.
س3: هل يمكن لـ IPC التعامل مع التحكم في الروبوت في الوقت الفعلي?
نعم, مع تكوينات Linux أو RTOS في الوقت الفعلي وواجهات ناقل المجال المحدد مثل EtherCAT, يمكن لـ IPCs التعامل مع التحكم في الحركة في الوقت الفعلي.
س 4: ما هي الصناعات التي تستخدم أنظمة IPC للتحكم بذراع الروبوت?
وهي تستخدم على نطاق واسع في صناعة السيارات, تجميع الالكترونيات, أتمتة الخدمات اللوجستية, التصنيع باستخدام الحاسب الآلي, وإنتاج أشباه الموصلات.
س5: كيف تتكامل رؤية الآلة مع التحكم الآلي في IPC?
ترسل أنظمة الرؤية الآلية بيانات معالجة الصور إلى IPC, الذي يضبط حركة ذراع الروبوت في الوقت الحقيقي للفحص, تنسيق, أو فرز المهام.
س6: ما هي بروتوكولات الاتصال المدعومة?
تتضمن البروتوكولات الشائعة EtherCAT, بروفينت, مودبوس تكب, OPC تعميم الوصول إلى الخدمات, ويمكن الحافلة.
س7: هل التصميم بدون مروحة مهم؟?
نعم, يعمل التصميم بدون مروحة على تحسين الموثوقية عن طريق منع دخول الغبار وتقليل الأعطال الميكانيكية في البيئات الصناعية.
Q8: هل يمكن لأنظمة IPC أن تدعم روبوتات الذكاء الاصطناعي؟?
نعم, يمكن لأجهزة IPC الحديثة دمج وحدات تسريع GPU أو AI للروبوتات الذكية والتحكم التنبئي.
10. خاتمة
إن تطور الأتمتة الصناعية يقود إلى التبني السريع لها أجهزة الكمبيوتر الصناعية للتحكم بذراع الروبوت باعتبارها جوهر أنظمة الروبوتات الحديثة. بالمقارنة مع البنى التقليدية القائمة على PLC, توفر أجهزة الكمبيوتر الصناعية أداءً فائقًا, المرونة, والذكاء المطلوب لتصنيع الجيل القادم.
مع قدرات التحكم في الوقت الحقيقي, اتصالات متعددة البروتوكولات, وإمكانية تكامل الذكاء الاصطناعي, أصبحت وحدات التحكم بذراع الروبوت القائمة على IPC أساسًا للمصانع الذكية في جميع أنحاء العالم.
توفر CoreIPC منصات حوسبة مدمجة قوية مصممة لتلبية هذه المتطلبات, تمكين حلول الأتمتة الروبوتية الموثوقة والقابلة للتطوير.
11. اتصل بنا
توفر CoreIPC أجهزة كمبيوتر مدمجة من الدرجة الصناعية ومنصات تحكم روبوتية لتطبيقات الأتمتة العالمية.
اتصل بفريقنا الهندسي لمناقشة متطلبات نظام التحكم في ذراع الروبوت الخاص بك وحلول IPC المخصصة.