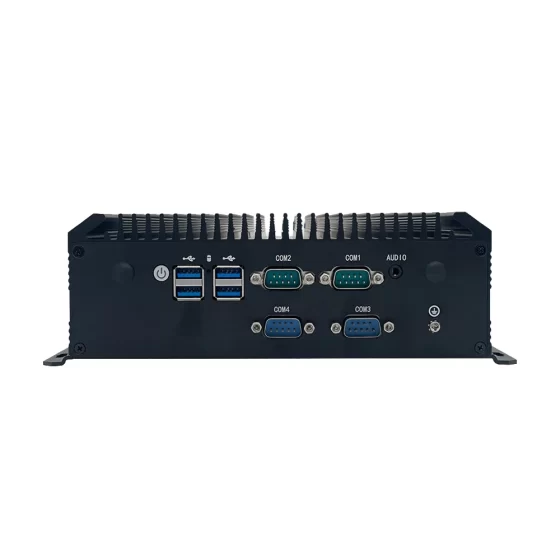
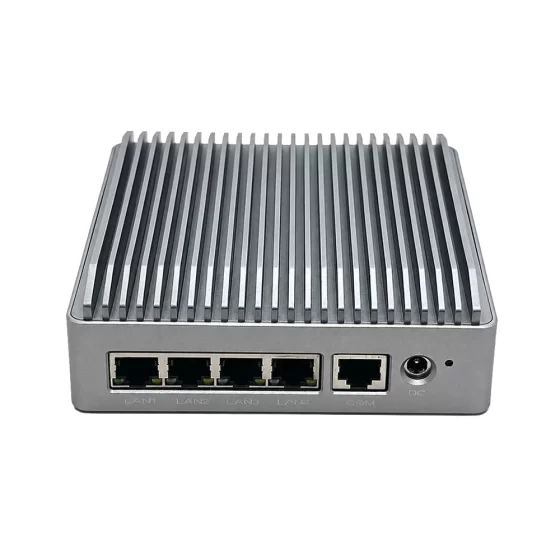
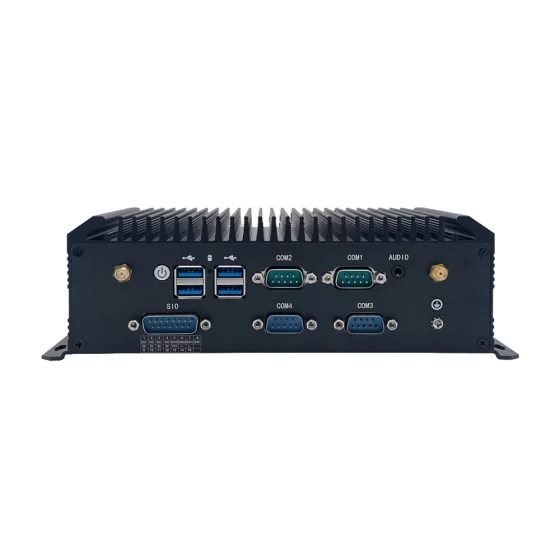
 Soluciones de informática industrial CoreIPC
Controlador de brazo robótico IPC para automatización industrial y robótica inteligente
1. Resumen ejecutivo
El robot brazo controlador industrial computadora Desempeña un papel fundamental en los entornos modernos de fabricación automatizada., permitiendo el control de movimiento en tiempo real, sincronización multieje, integración de visión artificial, y computación de borde determinista. A medida que los sistemas robóticos se vuelven más inteligentes e interconectados, Las arquitecturas de control tradicionales basadas en PLC son cada vez más reemplazadas por sistemas de alto rendimiento. ordenadores industriales y ordenadores integrados capaz de manejar algoritmos de control complejos y procesamiento de datos de alta velocidad.
Este artículo explora cómo un Computadora industrial para control de brazos robóticos. mejora la precisión, flexibilidad, y escalabilidad en aplicaciones de robótica. También explica la arquitectura del sistema., desafíos clave en la automatización robótica, y cómo las plataformas informáticas integradas CoreIPC brindan soluciones confiables para sistemas de control de robots industriales.
 2. Descripción general de la industria
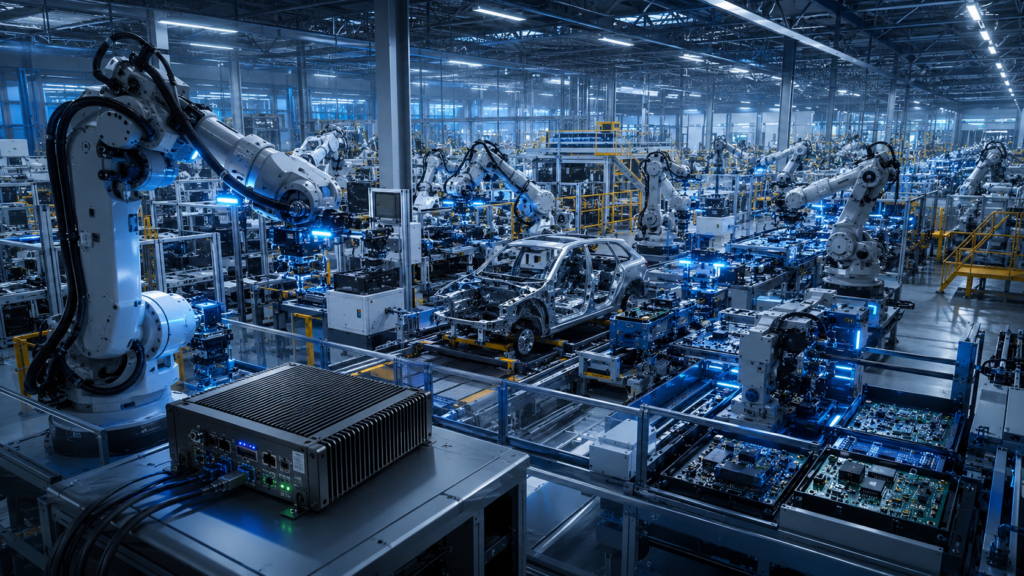
La robótica industrial se está expandiendo rápidamente en sectores como la fabricación de automóviles., ensamblaje electronico, logística, y mecanizado de precisión. El núcleo de estos sistemas es el controlador de brazo robótico, que coordina las trayectorias de movimiento, retroalimentación del sensor, y mecanismos de seguridad.
Los brazos robóticos modernos requieren más que las unidades de control tradicionales. ellos exigen:
- Planificación de movimiento en tiempo real
- Interpolación multieje
- Procesamiento de E/S de alta velocidad
- Sincronización de visión artificial
- Toma de decisiones asistida por IA
Esta evolución impulsa el cambio de sistemas de control centrados en PLC a controladores de robots industriales basados en ordenador, particularmente Computadoras integradas y plataformas informáticas de borde..
Una computadora industrial controladora de brazo robótico generalmente integra:
- Procesamiento de CPU en tiempo real (Plataformas integradas Intel/AMD)
- Interfaces de E/S deterministas
- EtherCAT / PROFINET / Comunicación Ethernet/IP
- Aceleración de GPU para robótica basada en visión
- Diseño robusto sin ventilador para entornos industriales
3. Desafíos clave
A pesar de los rápidos avances, Los sistemas de automatización robótica aún enfrentan varios desafíos de ingeniería.:
3.1 Control determinista en tiempo real
Los brazos robóticos requieren sincronización a nivel de microsegundos entre ejes. Los sistemas informáticos de uso general a menudo tienen dificultades para mantener una sincronización determinista bajo cargas de trabajo pesadas..
3.2 Complejidad de la comunicación multiprotocolo
Los robots industriales deben comunicarse con los PLC, sensores, sistemas de visión, y plataformas MES que utilizan múltiples protocolos industriales simultáneamente.
3.3 Procesamiento de datos de alta velocidad
Los sistemas de inspección de visión artificial e IA generan grandes volúmenes de datos que deben procesarse en tiempo real sin latencia.
3.4 Estabilidad del sistema en entornos hostiles
Polvo, vibración, fluctuaciones de temperatura, y el ruido eléctrico puede afectar la confiabilidad del sistema en entornos de fábrica.
3.5 Escalabilidad e integración
Los fabricantes requieren sistemas modulares que puedan escalar desde brazos robóticos individuales hasta líneas de producción de múltiples robots..
 4. Arquitectura de la solución
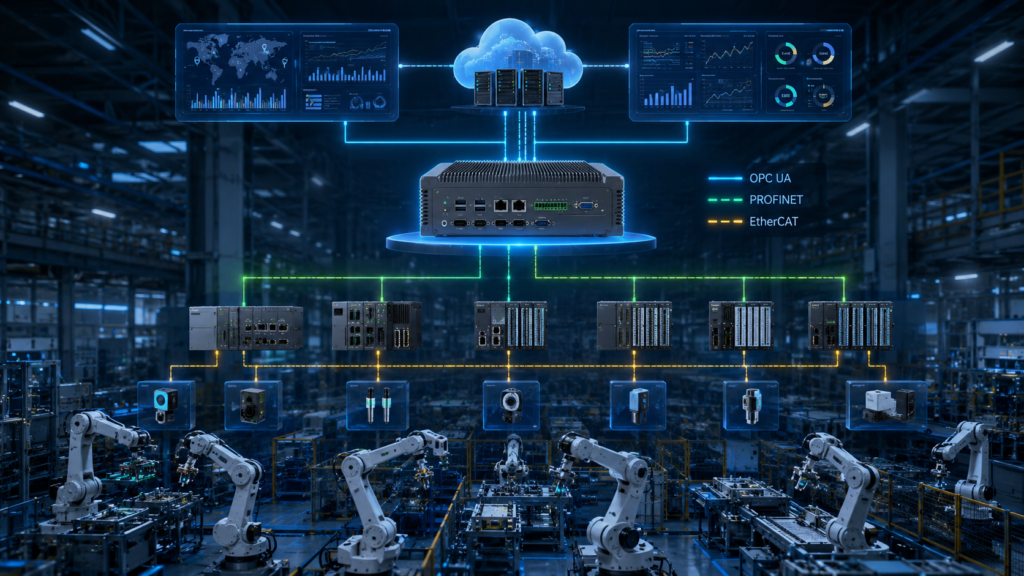
Un moderno Controlador de brazo robótico basado en arquitectura informática industrial. normalmente incluye una estructura informática de borde en capas:
4.1 Capa de control de borde
En el centro hay un ordenador industrial integrado, responsable de:
- Ejecución de control de movimiento
- Procesamiento de SO en tiempo real o RT Linux
- Coordinación de servoaccionamiento
- Ejecución de lógica de seguridad
4.2 Capa de dispositivo
Incluye:
- Servomotores de brazo robótico
- conductores de motor
- Codificadores
- Sensores de fuerza
- Enclavamientos de seguridad
4.3 Capa de comunicación
Soporta redes industriales:
- EtherCAT para control de movimiento en tiempo real
- PROFINET para la automatización industrial
- Modbus TCP para integración heredada
- OPC UA para intercambio de datos
4.4 Capa de inteligencia
Incluye:
- Sistemas de visión artificial
- Inspección de calidad basada en IA
- Análisis de mantenimiento predictivo
- Módulos de aceleración de Edge AI
4.5 Nube / Capa MES
Manijas:
- Monitoreo de producción
- Análisis de datos
- Diagnóstico remoto
- Orquestación en toda la fábrica
5. Características clave
Un alto rendimiento Computadora industrial para control de brazos robóticos. normalmente proporciona las siguientes características:
5.1 Capacidad de procesamiento en tiempo real
Admite ejecución determinista para control de movimiento y sincronización de servos.
5.2 Redes industriales multiLAN
Permite la comunicación paralela con PLC., robots, y sistemas de visión.
5.3 Diseño robusto sin ventilador
Garantiza un funcionamiento estable en entornos polvorientos y de alta temperatura..
5.4 Interfaces de E/S ampliables
Soporta puertos COM, E/S digitales, Autobús CAN, y módulos de bus de campo.
5.5 Soporte de aceleración de IA perimetral
Los módulos GPU o AI opcionales permiten la toma de decisiones robótica inteligente.
5.6 Entrada de amplio voltaje
Garantiza un funcionamiento estable en entornos de energía industrial con fluctuaciones..
 6. Escenarios de implementación
6.1 Fabricación de automóviles
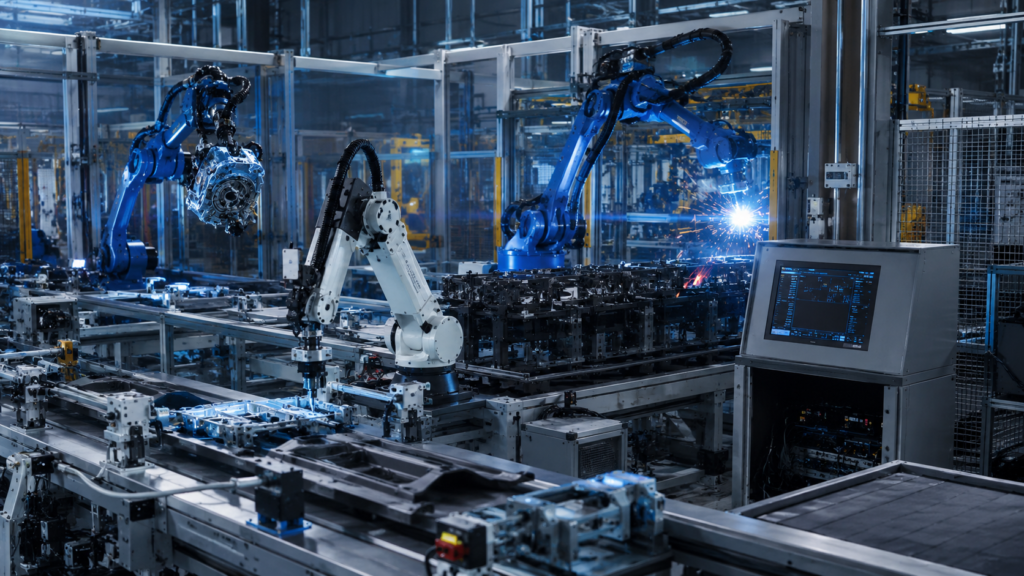
Brazos robóticos utilizados para soldar., cuadro, y las líneas de montaje dependen de computadoras industriales para el control de movimiento sincronizado.
6.2 Ensamblaje de electrónica
Los sistemas de recogida y colocación de alta precisión requieren controladores integrados para una precisión de nivel de microsegundos.
6.3 Automatización Logística
Los sistemas robóticos de clasificación y embalaje utilizan IPC para la planificación de rutas y el reconocimiento de objetos en tiempo real.
6.4 CNC y automatización de mecanizado
Computadoras industriales coordinan brazos robóticos para el manejo de herramientas y carga de materiales..
6.5 Fabricación de semiconductores
Los brazos robóticos ultraprecisos requieren control determinista y sistemas integrados compatibles con salas blancas.
7. Beneficios comerciales
Implementando un Controlador de brazo robótico industrial basado en ordenador proporciona importantes ventajas:
- Precisión y repetibilidad del movimiento mejoradas
- Reducción de la latencia del sistema en los bucles de control.
- Mayor eficiencia de producción
- Integración flexible del sistema con la automatización de fábricas
- Escalabilidad mejorada para sistemas multirobot
- Menores costos de mantenimiento gracias a un diseño robusto
- Soporte para actualizaciones de automatización impulsadas por IA
8. Por qué CoreIPC
Las plataformas informáticas industriales CoreIPC están diseñadas específicamente para aplicaciones exigentes de automatización y robótica..
Las ventajas clave incluyen:
- Arquitectura informática integrada de nivel industrial optimizada para cargas de trabajo en tiempo real
- Diseño sin ventilador que garantiza 24/7 operación estable
- Expansión flexible para E/S, comunicación, y módulos de IA
- Soporte para múltiples protocolos industriales requeridos en sistemas robóticos.
- Fiabilidad robusta para entornos industriales hostiles
- Línea de productos escalables que abarca desde controladores de borde hasta PC integradas
Las plataformas CoreIPC son ampliamente adecuadas para la próxima generación controlador de brazo robótico sistemas IPC, permitiendo una integración perfecta entre el control de movimiento, visión artificial, y redes industriales.
9. Preguntas frecuentes (Preguntas frecuentes)
Q1: ¿Qué es una computadora industrial con controlador de brazo robótico??
Una computadora industrial con controlador de brazo robótico es un sistema informático que gestiona el control del movimiento robótico., retroalimentación del sensor, y comunicación en entornos de producción automatizados, sustitución de los controladores tradicionales basados en PLC.
Q2: Por qué utilizar un ordenador industrial en lugar de un PLC?
Las computadoras industriales ofrecen mayor poder de procesamiento, mejor escalabilidad, y soporte para IA y visión artificial, haciéndolos más adecuados para aplicaciones de robótica avanzada.
Q3: ¿Puede el IPC manejar el control del robot en tiempo real??
Sí, con configuraciones Linux o RTOS en tiempo real e interfaces de bus de campo deterministas como EtherCAT, Los IPC pueden manejar el control de movimiento en tiempo real.
Q4: ¿Qué industrias utilizan sistemas IPC de controlador de brazo robótico??
Son ampliamente utilizados en la fabricación de automóviles., ensamblaje electronico, automatización logística, Mecanizado CNC, y producción de semiconductores.
Q5: ¿Cómo se integra la visión artificial con el control de robots IPC??
Los sistemas de visión artificial envían datos de procesamiento de imágenes al IPC, que ajusta el movimiento del brazo del robot en tiempo real para su inspección, alineación, o tareas de clasificación.
Q6: ¿Qué protocolos de comunicación son compatibles??
Los protocolos comunes incluyen EtherCAT, PROFINET, Modbus TCP, OPC-UA, y autobús CAN.
P7: ¿Es importante el diseño sin ventilador??
Sí, El diseño sin ventilador mejora la confiabilidad al evitar la entrada de polvo y reducir las fallas mecánicas en entornos industriales..
P8: ¿Pueden los sistemas IPC soportar la robótica de IA??
Sí, Los IPC modernos pueden integrar módulos de aceleración GPU o AI para robótica inteligente y control predictivo..
10. Conclusión
La evolución de la automatización industrial está impulsando la rápida adopción de controlador de brazo robótico computadoras industriales como núcleo de los sistemas robóticos modernos. En comparación con las arquitecturas tradicionales basadas en PLC, Las computadoras industriales proporcionan un rendimiento superior., flexibilidad, e inteligencia necesaria para la fabricación de próxima generación.
Con capacidades de control en tiempo real, comunicación multiprotocolo, y potencial de integración de IA, Los controladores de brazos robóticos basados en IPC se están convirtiendo en la base de las fábricas inteligentes en todo el mundo.
CoreIPC ofrece sólidas plataformas informáticas integradas diseñadas para satisfacer estas demandas, permitiendo soluciones de automatización robótica confiables y escalables.
11. Contáctenos
CoreIPC proporciona computadoras integradas de nivel industrial y plataformas de control de robots para aplicaciones de automatización global.
Póngase en contacto con nuestro equipo de ingeniería para analizar los requisitos del sistema de control del brazo robótico y las soluciones IPC personalizadas..