 CoreIPC 産業用コンピューティング ソリューション
産業オートメーションおよびスマートロボティクス向けロボットアームコントローラーIPC
1. エグゼクティブサマリー
の ロボットアームコントローラ産業用コンピュータ 最新の自動化された製造環境で重要な役割を果たします, リアルタイムのモーション制御を可能にする, 多軸同期, マシンビジョンの統合, 決定論的なエッジ コンピューティング. ロボットシステムがよりインテリジェントになり相互接続されるにつれて, 従来の PLC ベースの制御アーキテクチャは、ますます高性能のアーキテクチャに置き換えられています。 産業用コンピュータと組み込みコンピュータ 複雑な制御アルゴリズムと高速データ処理に対応.
この記事では、 ロボットアーム制御用産業用コンピュータ 精度を高めます, 柔軟性, ロボット工学アプリケーションの拡張性. システムアーキテクチャについても説明します, ロボットオートメーションにおける主要な課題, CoreIPC 組み込みコンピューティング プラットフォームが産業用ロボット制御システムに信頼性の高いソリューションを提供する方法.
 2. 業界の概要
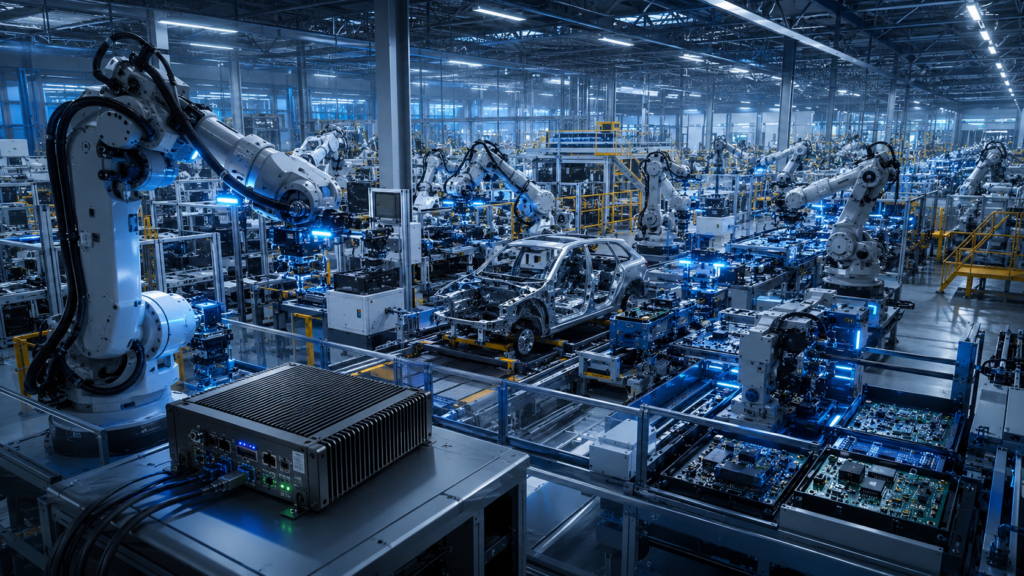
産業用ロボットは自動車製造などの分野にわたって急速に拡大しています, 電子機器アセンブリ, ロジスティクス, そして精密加工. これらのシステムの中核となるのは、 ロボットアームコントローラー, 動きの軌跡を調整する, センサーフィードバック, と安全機構.
最新のロボット アームには従来の制御ユニット以上のものが必要です. 彼らは要求します:
- リアルタイムの動作計画
- 多軸補間
- 高速I/O処理
- マシンビジョンの同期
- AI支援による意思決定
この進化により、PLC 中心の制御システムから、 産業用コンピュータベースのロボットコントローラ, 特に 組み込みコンピューターとエッジ コンピューティング プラットフォーム.
ロボット アーム コントローラーの産業用コンピューターには通常、:
- リアルタイムCPU処理 (Intel/AMD組み込みプラットフォーム)
- 確定的な I/O インターフェイス
- EtherCAT / プロフィネット / イーサネット/IP通信
- ビジョンベースのロボット工学のための GPU アクセラレーション
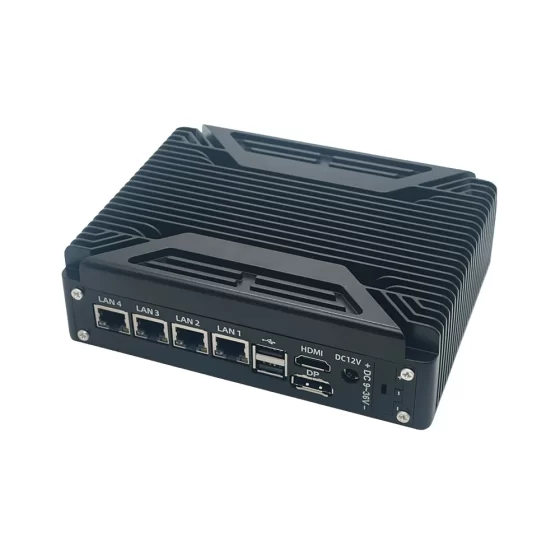
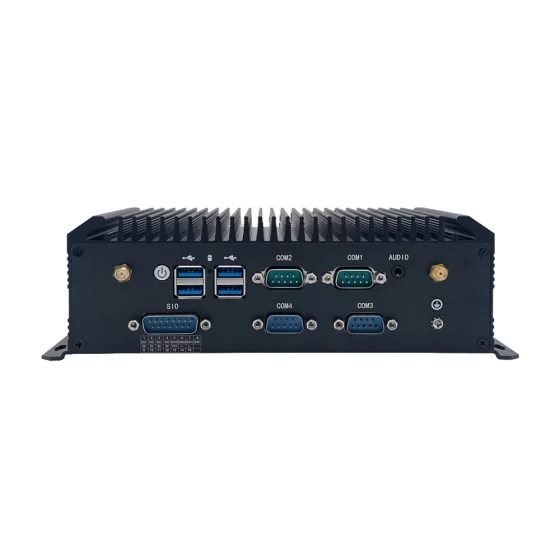
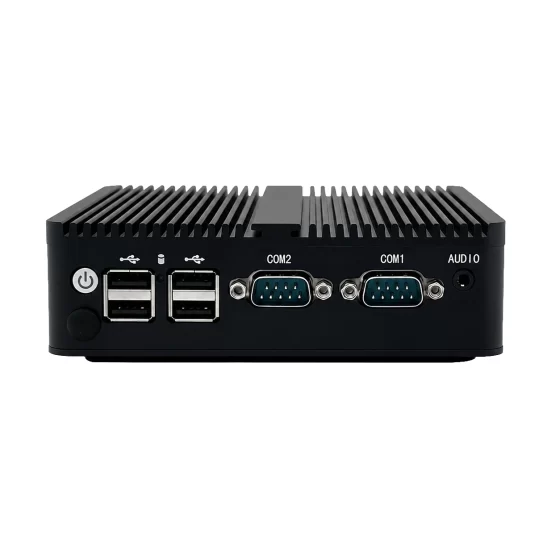
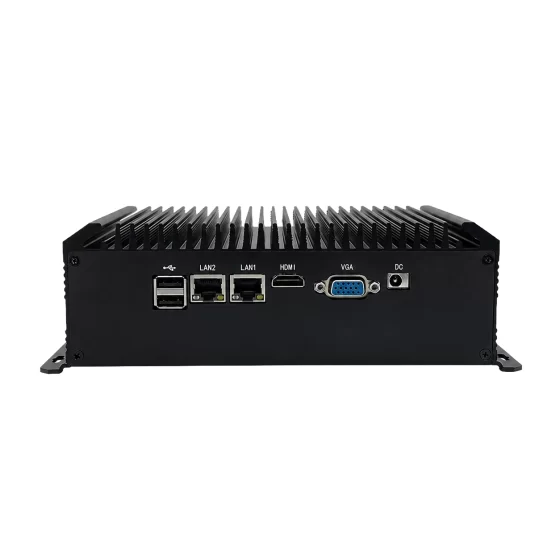
- 産業環境向けのファンレスの堅牢な設計
3. 主要な課題
急速な進歩にもかかわらず, ロボット自動化システムは依然としていくつかのエンジニアリング上の課題に直面しています:
3.1 リアルタイムの確定的制御
ロボットアームには軸間のマイクロ秒レベルの同期が必要です. 汎用コンピューティング システムは、多くの場合、重いワークロードの下で確定的なタイミングを維持するのに苦労します。.
3.2 マルチプロトコル通信の複雑さ
産業用ロボットは PLC と通信する必要がある, センサー, ビジョンシステム, 複数の産業用プロトコルを同時に使用する MES プラットフォーム.
3.3 高速データ処理
マシン ビジョンおよび AI 検査システムは、遅延なくリアルタイムで処理する必要がある大量のデータを生成します。.
3.4 過酷な環境におけるシステムの安定性
ほこり, 振動, 温度変動, 電気ノイズは工場環境におけるシステムの信頼性に影響を与える可能性があります.
3.5 スケーラビリティと統合
メーカーは、単一のロボットアームからマルチロボットの生産ラインまで拡張できるモジュール式システムを必要としています.
 4. ソリューションアーキテクチャ
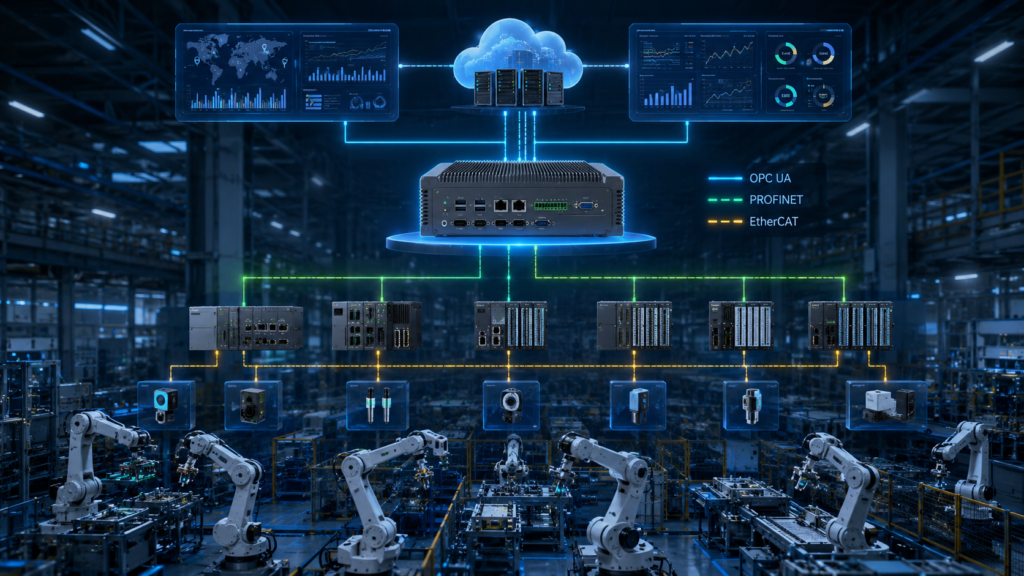
現代的な 産業用コンピュータアーキテクチャに基づくロボットアームコントローラ 通常、階層化されたエッジ コンピューティング構造が含まれます:
4.1 エッジ制御層
核心となるのは、 組み込み産業用コンピュータ, の責任者:
- モーションコントロールの実行
- リアルタイム OS または RT Linux 処理
- サーボドライブの調整
- 安全ロジックの実行
4.2 デバイス層
含まれるもの:
- ロボットアームサーボモーター
- モータードライバー
- エンコーダ
- 力センサー
- 安全インターロック
4.3 通信層
産業用ネットワークをサポート:
- リアルタイムモーションコントロール用のEtherCAT
- ファクトリーオートメーション向けPROFINET
- レガシー統合のための Modbus TCP
- データ交換用のOPC UA
4.4 インテリジェンス層
含まれるもの:
- マシンビジョンシステム
- AIを活用した品質検査
- 予知保全分析
- エッジ AI アクセラレーション モジュール
4.5 雲 / MES層
ハンドル:
- 生産監視
- データ分析
- リモート診断
- 工場全体のオーケストレーション
5. 主な特長
高性能 ロボットアーム制御用産業用コンピュータ 通常、次の機能を提供します:
5.1 リアルタイム処理能力
モーション制御とサーボ同期の確定的実行をサポート.
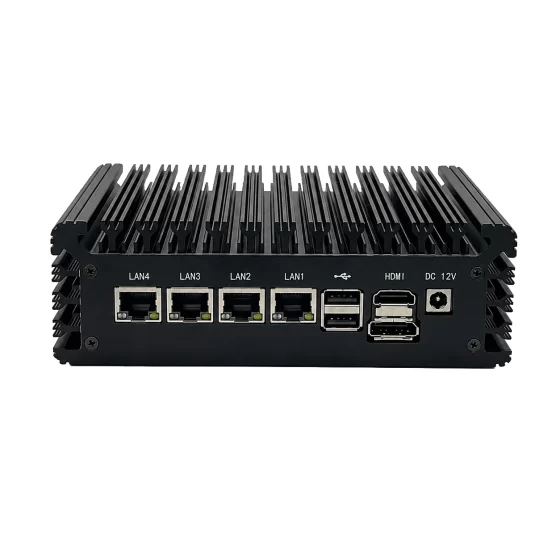
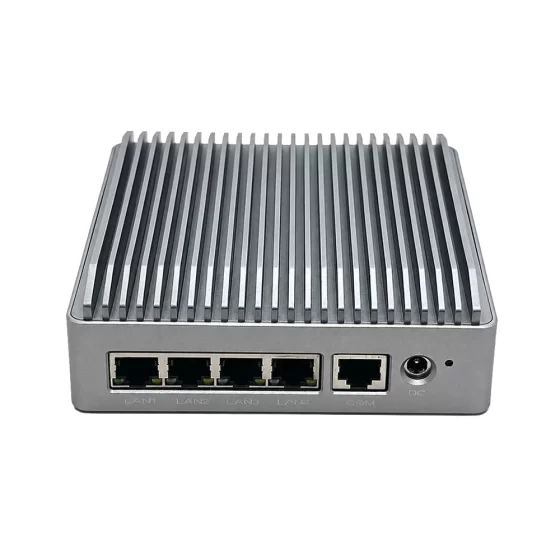
5.2 マルチLAN産業用ネットワーキング
PLCとのパラレル通信が可能, ロボット, およびビジョンシステム.
5.3 ファンレスの堅牢な設計
粉塵や高温の環境でも安定した動作を保証.
5.4 拡張可能なI/Oインターフェース
COMポートをサポート, デジタルI/O, CANバス, およびフィールドバスモジュール.
5.5 エッジ AI アクセラレーションのサポート
オプションの GPU または AI モジュールにより、ロボットによるインテリジェントな意思決定が可能になります.
5.6 幅広い電圧入力
変動のある産業用電源環境でも安定した動作を保証.
 6. 導入シナリオ
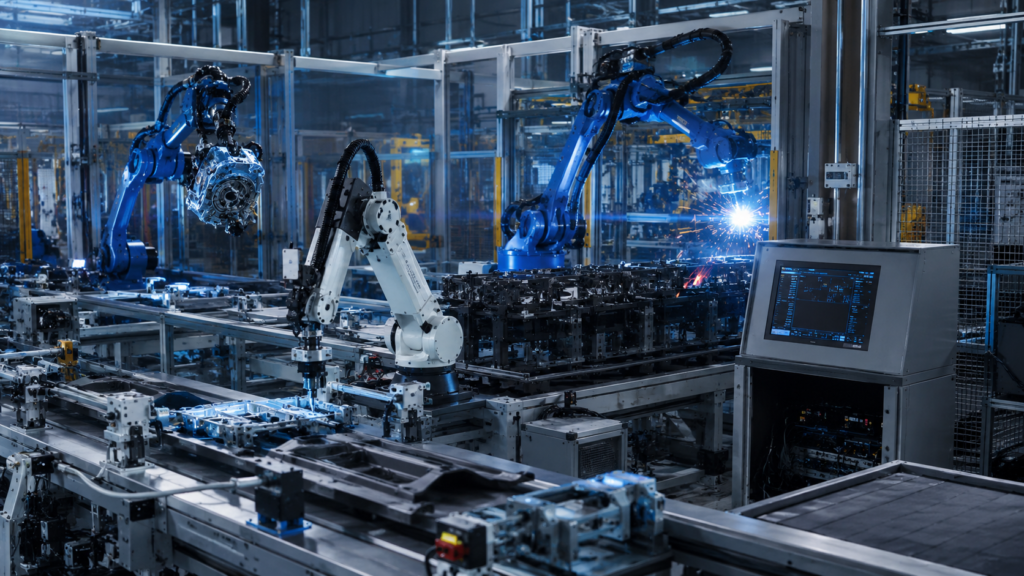
6.1 自動車製造
溶接に使用されるロボットアーム, 絵画, 組立ラインは同期モーション制御のために産業用コンピューターに依存しています。.
6.2 電子部品の組み立て
高精度のピックアンドプレースシステムには、マイクロ秒レベルの精度を実現する組み込みコントローラーが必要です.
6.3 物流オートメーション
ロボットによる仕分けおよび梱包システムは、IPC を使用してリアルタイムの経路計画と物体認識を行います.
6.4 CNC と機械加工の自動化
産業用コンピューターがロボットアームを調整してツールの取り扱いや材料の積み込みを行う.
6.5 半導体製造
超精密ロボットアームには決定論的な制御とクリーンルーム対応の組み込みシステムが必要です.
7. ビジネス上のメリット
実装する 産業用コンピュータベースのロボットアームコントローラ 大きな利点をもたらします:
- 動作精度と再現性の向上
- 制御ループにおけるシステム遅延の削減
- 生産効率の向上
- ファクトリーオートメーションとの柔軟なシステム統合
- マルチロボットシステムの拡張性の向上
- 堅牢な設計によりメンテナンスコストを削減
- AI主導の自動アップグレードのサポート
8. CoreIPC を選ぶ理由
CoreIPC 産業用コンピューティング プラットフォームは、要求の厳しい自動化およびロボティクス アプリケーション向けに特別に設計されています.
主な利点は次のとおりです。:
- リアルタイムのワークロードに最適化された産業グレードの組み込みコンピューティング アーキテクチャ
- 確実なファンレス設計 24/7 安定した動作
- I/Oの柔軟な拡張, コミュニケーション, およびAIモジュール
- ロボットシステムに必要な複数の産業プロトコルのサポート
- 過酷な工場環境に耐える堅牢な信頼性
- エッジコントローラーから組み込みボックスPCまでをカバーするスケーラブルな製品ラインナップ
CoreIPC プラットフォームは次世代に広く適しています ロボットアームコントローラーIPCシステム, モーションコントロール間のシームレスな統合を可能にする, マシンビジョン, および産業用ネットワーク.
9. よくある質問 (よくある質問)
Q1: ロボットアームコントローラ産業用コンピュータとは?
ロボット アーム コントローラー産業用コンピューターは、ロボットの動作制御を管理するコンピューティング システムです。, センサーフィードバック, 自動化された実稼働環境での通信, 従来の PLC ベースのコントローラーを置き換える.
第2四半期: PLC の代わりに産業用コンピューターを使用する理由?
産業用コンピューターはより高い処理能力を提供します, 優れたスケーラビリティ, AIとマシンビジョンのサポート, 高度なロボット工学アプリケーションにより適したものにする.
Q3: IPC はリアルタイムのロボット制御を処理できますか?
はい, リアルタイム Linux または RTOS 構成と EtherCAT などの確定的フィールドバス インターフェイスを使用, IPC はリアルタイムのモーション制御を処理できます.
Q4: ロボット アーム コントローラー IPC システムを使用している業界?
自動車製造に広く使用されています, 電子機器アセンブリ, 物流の自動化, CNC加工, および半導体製造.
Q5: マシンビジョンはロボット制御 IPC とどのように統合されるか?
マシンビジョンシステムは画像処理データを IPC に送信します。, 検査のためにロボットアームの動きをリアルタイムに調整します, アライメント, またはタスクを分類する.
Q6: サポートされている通信プロトコル?
一般的なプロトコルには EtherCAT が含まれます, プロフィネット, Modbus TCP, OPC UA, およびCANバス.
Q7: ファンレス設計は重要ですか?
はい, ファンレス設計により、粉塵の侵入を防ぎ、産業環境での機械的故障を軽減することで信頼性が向上します。.
Q8: IPC システムは AI ロボティクスをサポートできますか?
はい, 最新の IPC は、インテリジェントなロボティクスと予測制御のために GPU または AI アクセラレーション モジュールを統合できます.
10. 結論
産業オートメーションの進化により、 ロボットアームコントローラ産業用コンピュータ 現代のロボットシステムの中核として. 従来の PLC ベースのアーキテクチャとの比較, 産業用コンピューターは優れたパフォーマンスを提供します, 柔軟性, 次世代のものづくりに必要な知性と.
リアルタイム制御機能を搭載, マルチプロトコル通信, AI統合の可能性, IPC ベースのロボット アーム コントローラーは世界中のスマート ファクトリーの基盤になりつつあります.
CoreIPC は、これらの要求を満たすように設計された堅牢な組み込みコンピューティング プラットフォームを提供します, 信頼性が高くスケーラブルなロボット自動化ソリューションを実現.
11. お問い合わせ
CoreIPC は、世界的なオートメーション アプリケーション向けに産業グレードの組み込みコンピューターとロボット コントローラー プラットフォームを提供します.
ロボット アーム制御システムの要件とカスタマイズされた IPC ソリューションについては、弊社のエンジニアリング チームにお問い合わせください。.