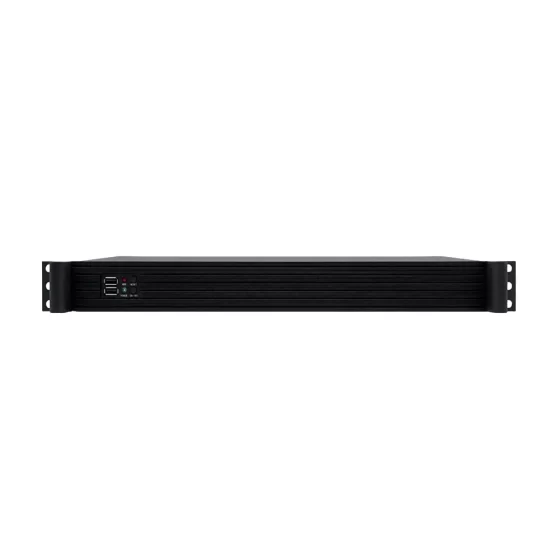
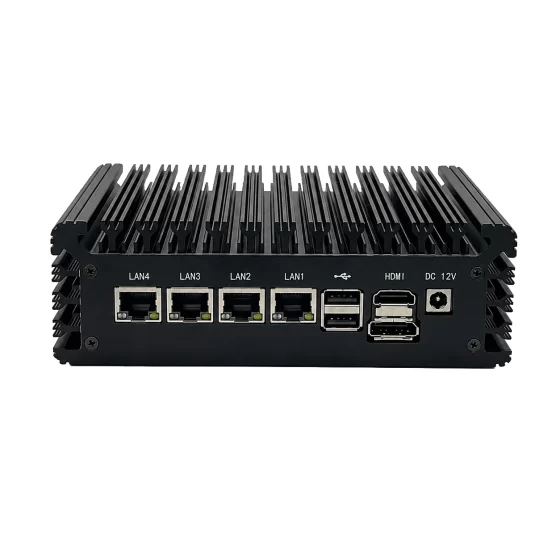
CoreIPC 産業用コンピューティング ソリューション

ビジョンガイド付きピッキングコントローラー: インテリジェントなロボットピッキングのための産業用コンピュータプラットフォーム
エグゼクティブサマリー
視覚ガイドに基づくピッキングは、最新の自動化システムの中核機能になりつつあります. ロボットを許可します, ガントリー, および識別するための自動処理装置, 見つける, 選択する, 固定された機械的な位置決めだけではなく、マシン ビジョン データに基づいてオブジェクトを選択します.
ビジョンガイド付きピッキングコントローラーは通常、画像取得を組み合わせます。, 視覚認識, 動作調整, データ通信, 産業システム統合. カメラからデータを受信する必要があります, センサー, 照明コントローラー, PLC, ロボットシステム, コンベア, バーコードリーダー, および工場ネットワーク, その後、この情報をリアルタイムまたはほぼリアルタイムで確実に処理します。.
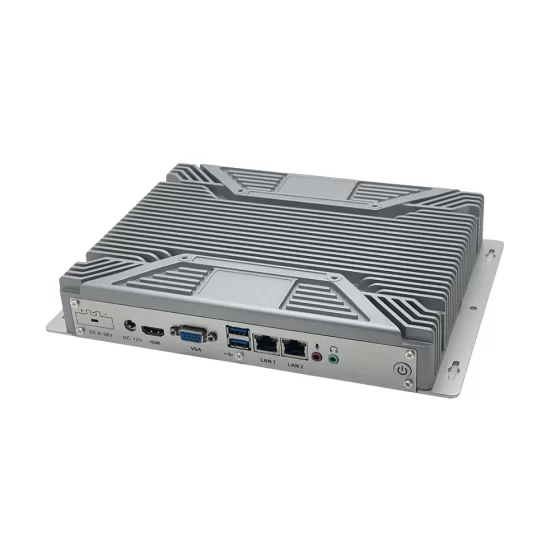
産業展開向け, コントローラのハードウェアは通常のオフィスコンピュータとして扱うことはできません. 生産ライン内で動作する必要がある, 機器キャビネット, ロボット細胞, 物流システム, 食品包装ライン, 電子組立ステーション, または倉庫自動化装置. これらの環境では安定したパフォーマンスが必要です, 頑丈なデザイン, 柔軟な I/O, 信頼性の高いネットワーク, 長いライフサイクルの可用性, マシンビジョンソフトウェアとの互換性.
適切な産業用コンピュータまたは組み込みコンピュータは、システム インテグレータが統合リスクを低減し、長期的な保守性を向上させた、信頼性の高いビジョンガイド付きピッキング システムを構築するのに役立ちます。. CoreIPC は、マシン ビジョンをサポートする産業用コンピューティング プラットフォームを提供します, ロボット制御の統合, エッジコンピューティング, B2B 自動化プロジェクト向けのカスタマイズされた組み込みハードウェア要件.
 業界の概要
視覚ガイドに基づくピッキングは、オブジェクトが常に同じ位置にない場合に広く使用されています, 向き, 形, またはアレンジメント. 従来の自動化は機械設備に大きく依存しています, 事前定義された位置, および固定モーションパス. このアプローチは、反復的なタスクに適しています, ただし、製品の種類が変更されたり、アイテムがランダムに到着したりすると、柔軟性が低下します。.
マシンビジョンがこのワークフローを変える. カメラがオブジェクトまたは作業領域をキャプチャします, ソフトウェアが画像を分析する, ピッキング コントローラーは、有用な位置または分類データをロボットに送信します。, PLC, またはモーションコントロールシステム.
代表的なアプリケーションには次のものがあります。:
- ビンピッキング
- コンベアピッキング
- 荷物の仕分け
- 飲食物の取り扱い
- 電子部品の取り扱い
- 自動車部品ピッキング
- 医薬品の包装
- 倉庫での注文処理
- 欠陥ベースの選別
- ロボットによる積み込みと積み下ろし
これらのシステムでは, 産業用コンピュータがローカル コンピューティング ノードになる. マシンビジョンソフトウェアを実行する可能性があります, AI推論モデル, カメラSDK, 画像前処理ツール, ロボット通信ソフトウェア, および工場データ交換サービス.
ビジョンガイド付きピッキングコントローラーは、周囲の自動化システムとも連動する必要があります. PLCと通信する必要がある, ロボットコントローラー, サーボシステム, 安全装置, バーコードスキャナ, 産業用カメラ, 照明システム, MES または WMS プラットフォーム.
これにより、コントローラーは単なる画像処理 PC ではなくなります。. ビジョンデータと物理的自動化の間の架け橋です. ハードウェア プラットフォームは、コンピューティング パフォーマンスと産業用接続の両方をサポートする必要があります.
 主要な課題
ビジョンに基づいたピッキング プロジェクトは、コンセプトが単純に見えることがよくあります, ただし、実際の導入環境は複雑になる場合があります. コントローラーは視覚処理と産業オートメーションの両方の要件を処理する必要があります.
| チャレンジ | 実際の導入では何が起こるか | コントローラの要件 |
|---|---|---|
| 可変オブジェクト位置 | アイテムはランダムに届く場合があります, 重なり合う, 傾ける, 回転させる, または方向を変える. | 安定した画像処理とロボットやモーションシステムとの信頼性の高い連携. |
| カメラデータロード | 高解像度カメラは大規模な画像データ ストリームを生成します. | 十分なCPU/GPUパフォーマンス, 高速インターフェース, 安定した保管. |
| 産業用通信 | システムは PLC と信号を交換する必要があります, ロボット, センサー, および工場ネットワーク. | 複数のLANポート, シリアルポート, USB, デジタルI/O, および拡張オプション. |
| 過酷な動作環境 | 生産ラインでは粉塵が混入する可能性があります, 振動, 熱, そして電気ノイズ. | 信頼性の高い熱設計と機械設計を備えた頑丈な産業用コンピューター. |
| リアルタイム調整 | ピッキングの決定はコンベヤーの速度と一致する必要があります, ロボットの動き, そして処理のタイミング. | 低遅延通信と安定したソフトウェア実行. |
| 長期メンテナンス | システムは何年にもわたって稼働し、多数のマシンに展開される可能性があります. | 一貫したハードウェア プラットフォーム, 安定したドライバー, 長いライフサイクルのサポート. |
画像処理負荷
視覚ガイドに基づいたピッキングには、基本的な画像表示以上のものが必要です. システムはオブジェクトの位置を処理する必要がある場合があります, 形, 向き, 表面状態, バーコードデータ, 色の特徴, 深度情報, または AI ベースの物体認識.
アプリケーションに応じて, コントローラーは 2D カメラを使用する場合があります, 3Dカメラ, ラインスキャンカメラ, 深度センサー, またはマルチカメラアレイ. これらの画像ストリームはプロセッサのパフォーマンスに高い要求を課す可能性があります, メモリ帯域幅, USB またはイーサネットの帯域幅, とストレージの信頼性.
自動化システムとの通信
A picking controller must work as part of a larger automation cell. It usually does not control the entire machine alone. その代わり, it exchanges information with PLCs, ロボットコントローラー, コンベア, センサー, および安全システム.
This requires stable industrial communication. イーサネット, GigE ビジョン, USB3ビジョン, RS-232, RS-485, デジタルI/O, and fieldbus gateway connections may all be involved depending on the project.
産業上の信頼性
Vision guided picking systems are often installed directly on or near production equipment. The controller may be mounted inside a cabinet, beside a conveyor, near a robotic cell, or inside an automated machine.
A commercial PC may not provide the right mechanical stability, 熱的信頼性, I/Oレイアウト, or lifecycle consistency. For production equipment, an industrial computer or embedded computer is usually a better foundation.
 Solution Architecture for Vision Guided Picking
A vision guided picking controller connects visual perception with industrial automation. 典型的なシステムは 5 つの機能層に分割できます。.
1. 画像取得層
このレイヤーはピッキングエリアから視覚データをキャプチャします。.
一般的なデバイスには次のものがあります。:
- エリアスキャンカメラ
- 3Dビジョンカメラ
- デプスカメラ
- ラインスキャンカメラ
- バーコードリーダー
- 照明コントローラー
- 光電センサー
- エンコーダ信号
画質が悪いとピッキング精度に直接影響するため、画像取得層は安定している必要があります。. 点灯, カメラの位置, レンズの選択, トリガータイミング, 画像転送の信頼性はすべてシステムパフォーマンスに影響します.
2. エッジコンピューティング層
ここは産業用コンピュータまたは組み込みコンピュータが動作する場所です。.
コントローラーが動作する可能性があります:
- マシンビジョンソフトウェア
- AI推論アプリケーション
- 物体検出アルゴリズム
- 画像前処理ツール
- カメラSDK
- ロボットコミュニケーションサービス
- データロギングツール
- ローカル HMI ソフトウェア
- 生産トレーサビリティ ソフトウェア
このレイヤーは、生の画像データをオブジェクト座標などの有用なピッキング命令に変換します。, 向き, カテゴリ, 合格/不合格ステータス, または優先順位を選択する.
3. モーションおよびコントロール層
コントローラーはロボットコントローラーと通信します, PLC, サーボシステム, またはモーションコントローラー.
送信する場合があります:
- ピック位置
- 対物角度
- オブジェクトの種類
- ピックシーケンス
- コンベヤ追跡データ
- 信号を拒否する
- 確認結果
その後、PLC またはロボット コントローラーがモーションの実行を処理します。, 安全ロジック, アクチュエータ制御, そしてマシンシーケンス.
4. ファクトリネットワーク層
最新のピッキング システムは多くの場合、生産管理プラットフォームに接続されています.
コントローラーはデータを交換することができます:
- MESシステム
- WMSシステム
- SCADAシステム
- 品質検査データベース
- プロダクションダッシュボード
- メンテナンスプラットフォーム
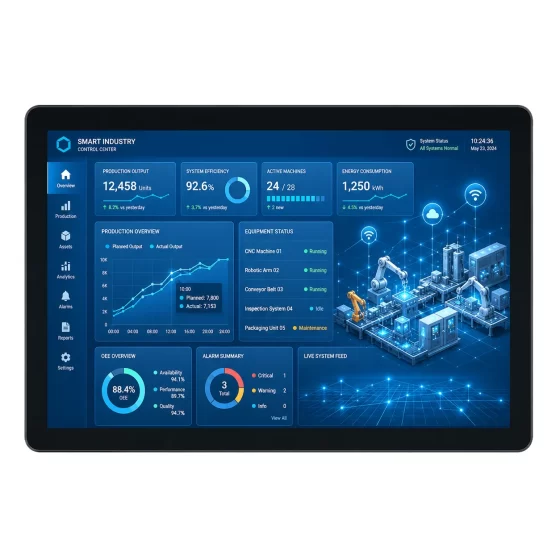
これにより、オペレーターは生産データを追跡できるようになります。, ピッキングステータス, 不具合情報, ロット履歴, そして設備の性能も.
5. メンテナンスおよび最適化レイヤー
実用的な視覚ガイド付きピッキング システムは保守が容易でなければなりません.
エンジニアはカメラパラメータを調整する必要がある場合があります, ビジョンモデルを更新する, 失敗した選択を確認する, ログをチェックする, ロボットとカメラの関係を調整する, または通信の問題のトラブルシューティングを行う.
組み込みコンピュータは安全なアクセスをサポートする必要があります, 安定したOS構成, 明確な診断ツール, 予測可能な長期的な行動.
主な特長
信頼性の高い視覚ガイド付きピッキング コントローラーは、画像処理のニーズに基づいて選択する必要があります。, カメラインターフェース, オートメーションコミュニケーション, 設置環境, 長期的なメンテナンス要件.
産業用コンピューティングのパフォーマンス
視覚ガイドに基づいたピッキングには CPU ベースの画像処理が必要な場合があります, GPUアクセラレーション, またはソフトウェア アーキテクチャに応じた AI 推論.
単純な 2D 位置タスク用, コンパクトな組み込みコンピュータで十分かもしれません. AIベースの物体検出向け, ディープラーニング検査, または 3D 点群処理, より高性能の産業用コンピューターまたはエッジ AI コンピューターが必要になる場合があります.
コントローラーは、十分なコンピューティング ヘッドルームを提供する必要があります。:
- 画像取得
- 画像の前処理
- 物体認識
- 座標計算
- ロボット通信
- HMI操作
- データロギング
カメラインターフェースのサポート
マシンビジョンカメラは一般的に USB3 を使用します, チョップ, PoE, または特殊なフレームグラバーインターフェイス.
ピッキングコントローラーはカメラに安定した高速通信を提供する必要があります. また、マルチカメラ システムに十分な物理ポートと帯域幅も必要です。.
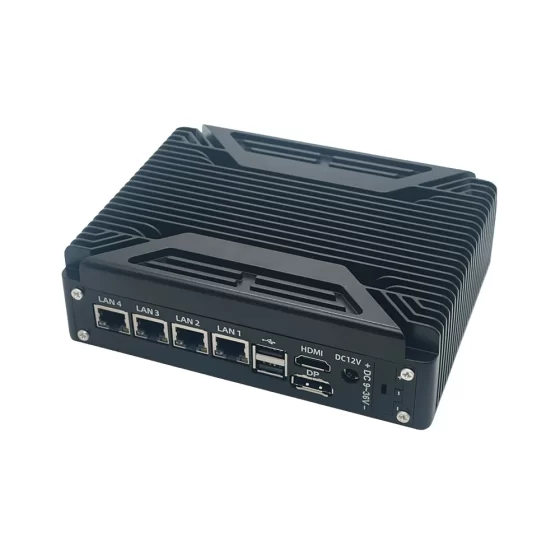
GigE ビジョン システム用, 複数の LAN ポートは、カメラのトラフィックを工場のネットワーク トラフィックから分離するのに役立ちます. USB3カメラ用, 信頼性の高いポート設計とケーブル管理が重要です.
マルチLAN設計
複数の LAN ポートは、異なるネットワークを分離する必要があるため、視覚ガイド付きピッキング システムで役立ちます。.
1 つの LAN ポートは産業用カメラに接続可能. 別の機器は PLC またはロボット コントローラーに接続する可能性があります. 3 番目のネットワークは工場ネットワークまたはリモート メンテナンス ネットワークに接続できます。.
この構造により、トラフィックの競合が軽減され、トラブルシューティングが容易になります。.
産業用 I/O およびシリアル ポート
一部のピッキング システムではトリガーからの直接信号が必要です, センサー, 照明コントローラー, バーコードリーダー, または古い産業用デバイス.
便利なインターフェースには次のものがあります。:
- RS-232
- RS-485
- USB
- デジタル I/O
- GPIO
- 拡張による I/O の分離
- カスタマイズされたマシン統合のための内部ヘッダー
ネイティブ インターフェイスにより、外部アダプタの必要性が減り、マシンレベルの信頼性が向上します。.
ファンレスで堅牢な設計
多くの視覚ガイド付きピッキング コントローラーは、粉塵が発生する生産エリアに設置されています。, 振動, 温度変化が一般的です.
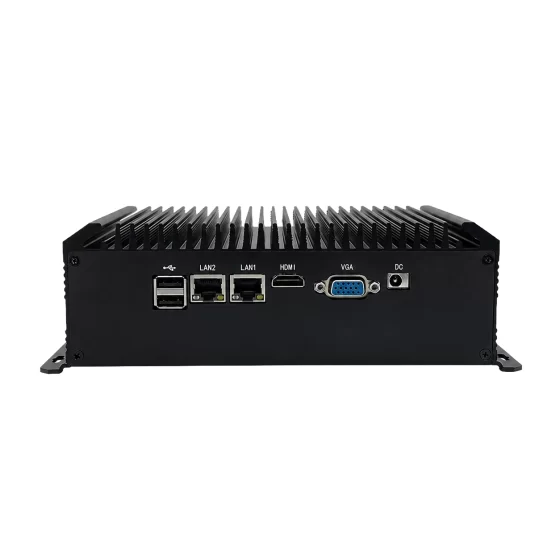
ファンレス設計により可動部品が減り、メンテナンスの必要性が軽減されます。. 頑丈な機械構造により、機器キャビネット内に設置した場合にシステムを保護します。, ロボット細胞, またはコンベアシステム.
信頼性の高いストレージ
視覚誘導ピッキングシステムは画像を保存する可能性がある, ログ, 失敗した選択レコード, キャリブレーションファイル, モデルファイル, および生産データ.
ストレージの選択は次の点を考慮する必要があります:
- 書き込み頻度
- 画像保存量
- 温度条件
- オペレーティング システム要件
- データ保持ポリシー
産業用SSD, M.2ストレージ, または SATA ストレージはプロジェクトのニーズに応じて選択できます.
拡張とカスタマイズ
Many machine builders need project-specific hardware layouts. The controller may require additional camera ports, シリアルポート, 無線モジュール, ストレージの拡張, デジタルI/O, or customized enclosure design.
M.2による拡張, ミニ PCIe, PCIe, or custom embedded boards helps system integrators adapt the controller to different machines without redesigning the whole automation system.
ソフトウェアの互換性
A vision guided picking controller must support the selected software stack.
これには以下が含まれる場合があります:
- Windows or Linux operating systems
- カメラドライバー
- Machine vision libraries
- AI フレームワーク
- Robot communication SDKs
- PLC通信ツール
- Database or traceability software
導入前, integrators should confirm driver stability, OS image management, software licensing requirements, and long-term update plans.
導入シナリオ
Vision guided picking controllers can be used across many industrial and logistics applications.
Robotic Bin Picking
In bin picking, objects are randomly placed inside a bin. ビジョン システムは各オブジェクトの位置と方向を識別します。, 次にピッキング座標をロボットに送信します.
コントローラーは 3D カメラ データを処理する場合があります, 物体認識結果, 衝突回避情報, およびロボット通信信号. ピックするたびにオブジェクトの位置が変化するため、安定したコンピューティング パフォーマンスが重要です。.
コンベアピッキング
コンベアピッキング時, オブジェクトがカメラの視野内を連続的に移動する. コントローラーはオブジェクトを検出する必要があります, その位置を計算する, ピッキング指示とコンベアの動きを同期させます.
このアプリケーションには信頼性の高いトリガー タイミングが必要です, 高速な画像処理, エンコーダとの安定した通信, PLC, ロボットコントローラーなど.
荷物の仕分けと物流
物流オートメーションでは、荷物の識別に視覚ガイドに基づいたピッキングを使用しています, 並べ替え, シンギュレーション, そして注文の履行.
コントローラーはバーコードデータを処理する場合があります, パッケージ形状, ラベルの位置, サイズ情報, およびルーティング命令. 倉庫管理システムや仕分け制御プラットフォームにも接続できる場合があります。.
食品および飲料の取り扱い
食品のサイズは異なる場合があります, 形, 位置, 色, そして梱包状態. 視覚ガイドに基づくピッキングにより、ロボットは固定機械ツールのみよりも柔軟に製品を取り扱うことができます。.
コントローラーはカメラでも動作する可能性があります, 照明システム, コンベア追跡, およびロボット制御ソフトウェア. 生産現場では、頑丈でメンテナンスが簡単なハードウェアが重要です.
エレクトロニクスおよび精密組立
電子機器の製造では、小さな部品のピッキングが必要になる場合があります, パーツの配置, 向きを確認する, または、取り扱う前に欠陥を特定する.
コントローラーには安定した画像処理が必要, 正確なコミュニケーション, カメラとの互換性, 点灯, および運動機器. スペースが限られたマシンでは、コンパクトな組み込みコンピュータが好まれることがよくあります.
自動車部品の取り扱い
自動車の生産ラインでは、さまざまな形状の部品が扱われることがよくあります, 終わります, と方向性.
視覚ガイド付きピッキング コントローラーはロボットによるコンポーネントの識別を支援します, 柔軟な積載をサポート, 機械的な治具の必要性を軽減します. 自動車の生産環境は継続的に稼働することが多いため、産業グレードの信頼性が重要です.
ビジネス上のメリット
厳選されたビジョンガイド付きピッキングコントローラーは、機械製造業者にとって実用的な価値を生み出すことができます。, システムインテグレーター, とエンドユーザー.
より高い自動化の柔軟性
視覚ガイドに基づくピッキングにより、機械は位置と方向が異なる製品を処理できるようになります. これにより、固定治具への依存が減り、システムが製品の変更にさらに適応できるようになります。.
手作業の削減
自動ピッキングにより、仕分けにおける反復的な手作業を削減できます。, 餌やり, 読み込み中, および包装プロセス. これにより、ワークフローの一貫性が向上し、オペレーターがより価値の高いタスクに集中できるようになります。.
より簡単なマシン統合
適切なインターフェイスを備えた産業用コンピューターでカメラを接続できます, PLC, ロボット, センサー, および工場システムを 1 つのプラットフォームに統合. これによりアダプターの使用が減り、機械の配線が簡素化されます。.
本番データの可視性の向上
コントローラーは画像結果を保存できます, 丸太のピッキング, エラーレコード, および生産状況データ. この情報は品質分析をサポートします, プロセスの改善, およびメンテナンス計画.
メンテナンスのリスクを軽減
ファンレス設計, 頑丈な構造, 安定した保管, 長期的なプラットフォームの一貫性により、実稼働環境におけるハードウェア関連のメンテナンスのリスクが軽減されます。.
スケーラブルな導入
機械製造業者やシステム インテグレーターは、多くの生産ラインや顧客サイトに同様のピッキング システムを導入する必要がある場合があります。. 安定した組み込みコンピュータ プラットフォームはソフトウェア イメージの簡素化に役立ちます, スペアパーツ, トレーニング, とドキュメント.
CoreIPC を選ぶ理由
CoreIPC は産業用コンピュータを提供します, 組み込みコンピュータ, エッジコンピューティングプラットフォーム, マシンビジョンおよび産業オートメーションアプリケーション向けにカスタマイズされた組み込みハードウェア. 視覚ガイド付きピッキング システム用, CoreIPC は安定したコンピューティング パフォーマンスに重点を置いています, 柔軟な I/O 構成, ファンレス設計, コンパクトなフォームファクタ, 実践的な統合サポート. CoreIPC はシステム インテグレータと連携します, 機器メーカー, ロボットによるピッキングのための信頼性の高いハードウェア プラットフォームを必要とする自動化ソリューション プロバイダー, 視力検査, インテリジェントなマシン制御. ODMおよびOEM機能を搭載, CoreIPC はプロジェクト固有のインターフェイスをサポートできます, 筐体設計, ブランド要件, および長期的な供給計画.
よくある質問
1. ビジョンガイド付きピッキングコントローラーとは?
ビジョンガイド付きピッキング コントローラーは、視覚データを処理し、ピッキング情報をロボットに送信する産業用コンピューティング プラットフォームです。, PLC, またはモーションシステム. 通常はカメラから画像データを受信します, オブジェクトの位置または種類を分析する, 自動処理のための座標または決定結果を提供します. センサーにも接続できる, 照明コントローラー, バーコードリーダー, 工場ネットワーク, およびプロダクションソフトウェア.
2. ビジョンガイド付きピッキングに産業用コンピューターを使用する理由?
視覚ガイド付きピッキング システムは、振動のある生産環境に設置されることがよくあります。, ほこり, 温度変化, 電気ノイズ, そして長い営業時間. 産業用コンピュータは堅牢な設計を提供できるため、商用 PC よりも適しています。, ファンレス冷却, 安定したI/O, 長いライフサイクルの可用性, 産業用デバイスとのより良い統合. これにより、ダウンタイムとメンテナンスのリスクが軽減されます.
3. ピッキングコントローラーにとって重要なインターフェースは何ですか?
重要なインターフェイスにはギガビット LAN が含まれる場合があります, USB3, RS-232, RS-485, デジタルI/O, GPIO, および拡張スロット. LANポートでカメラを接続できる, PLC, ロボット, および工場ネットワーク. USB3は産業用カメラや周辺機器に使用できます。. シリアルおよび I/O インターフェイスでセンサーを接続できる, 照明コントローラー, バーコードリーダー, または古い自動化装置.
4. ビジョンガイドによるピッキングには AI コンピューティングが必要ですか?
すべての視覚ガイド付きピッキング システムに AI が必要なわけではありません. 一部のアプリケーションでは、オブジェクトの位置を特定するために従来のマシン ビジョン手法を使用します。, エッジ検出, 形状一致, またはバーコード読み取り. しかし, AI コンピューティングは、物体の形状が大きく異なる場合に役立つ可能性があります, 向き, テクスチャ, または包装. AI はオブジェクトの分類にも役立つ可能性がある, 欠陥検出, または複雑な箱ピッキング作業.
5. 1 台の組み込みコンピューターで視覚とロボット通信の両方を制御できるか?
はい, 多くのシステムでは、1 台の組み込みコンピュータでビジョン処理ソフトウェアとロボット通信サービスを同時に実行できます。. しかし, ハードウェアには十分なコンピューティング性能が必要です, メモリ, カメラの帯域幅, 安定したネットワークインターフェース. より高速なアプリケーションまたは AI ベースのアプリケーション向け, より強力な産業用コンピューターまたはエッジ AI コンピューターが必要になる場合があります.
6. マシンビジョンシステムで複数の LAN ポートが役立つのはなぜですか?
複数の LAN ポートが異なる通信ネットワークを分離するのに役立ちます. 1 つの LAN ポートは産業用カメラに接続可能, もう1つはロボットまたはPLCに, もう 1 つは工場のネットワークに接続します. これによりトラフィックの競合が軽減されます, 組織を改善する, トラブルシューティングが容易になります. マルチ LAN 設計は、GigE カメラと産業用制御ネットワークが一緒に動作する場合に特に役立ちます.
7. ビジョンコントローラーとPLCの違いは何ですか?
PLCは主に機械制御に使用されます, 順序付け, 安全関連ロジック, および産業用 I/O 制御. ビジョンコントローラーは画像取得に重点を置いています, 画像処理, 物体検出, そしてデータ通信. ビジョンガイド付きピッキングシステムで, 二人はよく一緒に仕事をする. コントローラーはピッキングデータを提供します, PLC またはロボット コントローラーがモーションとマシン ロジックを処理する間、.
8. システムインテグレーターはビジョンガイド付きピッキングコントローラーをどのように選択すべきか?
システムインテグレータはカメラの種類を評価する必要があります, 画像解像度, 処理速度, ソフトウェア要件, ロボットコミュニケーション, PLCインターフェース, 設置環境, ストレージのニーズ, および長期的なプラットフォームの可用性. 適切なコントローラーは、単に最高パフォーマンスのコンピューターを使用するのではなく、実際のアプリケーションに適合する必要があります。. 信頼性, I/Oの互換性, 熱設計, とメンテナンス性はすべて重要な要素です.
9. ビジョンガイド付きピッキングコントローラーは生産トレーサビリティをサポートできますか?
はい. コントローラーはピッキング結果を保存できます, 画像記録, バーコードデータ, エラーログ, タイムスタンプ, そして生産状況. この情報は品質分析に使用できます, トラブルシューティング, そしてプロセスの改善. より高度なシステムでは, コントローラは MES とデータを交換することもできます, WMS, スカダ, またはデータベースプラットフォーム.
10. 長期的なマシンの導入に最適なハードウェア設計はどれか?
長期的な導入に向けて, コントローラーは安定した熱設計を備えた産業グレードのプラットフォームを使用する必要があります, 信頼できるストレージ, 適切なI/O, 確実な取り付け, 一貫したライフサイクルサポート. ファンレス組み込みコンピュータは、可動部品やメンテナンスの必要性が軽減されるため、マシンレベルの設置に好まれることがよくあります。. AI または 3D ビジョン アプリケーション向け, より高性能の産業用またはエッジ AI コンピューターが必要になる場合があります.
結論
視覚誘導ピッキングはロボットハンドリングのための重要な自動化技術です, 並べ替え, 梱包, ロジスティクス, 柔軟な製造. 信頼性の高いビジョンガイド付きピッキングコントローラーがカメラを接続, センサー, ロボット, PLC, コンベア, と工場システムを 1 つの調整された自動化ワークフローに統合.
コントローラーは画像を処理する以上のことを行う必要があります. 産業用通信をサポートする必要がある, 安定したソフトウェア実行, データロギング, 機械の統合, 実際の運用環境での長期運用も可能. これが、産業用コンピューターか組み込みコンピューターの選択がシステムの信頼性と統合の成功に直接影響する理由です。.
CoreIPC は産業用コンピューティング プラットフォームとマシン ビジョンのカスタマイズ サポートを提供します, ロボットピッキング, およびインテリジェントな自動化プロジェクト. システムインテグレータおよびOEM向け, 適切なコントローラー プラットフォームを選択すると、展開が簡素化されます。, メンテナンスのリスクを軽減する, スケーラブルな長期的なマシン開発をサポートします.
お問い合わせ
ビジョンガイド付きピッキング システムを開発している場合、またはマシン ビジョンおよびロボット制御用の産業用コンピューター プラットフォームが必要な場合, CoreIPC はハードウェア要件の評価に役立ちます. カメラ インターフェイスについては、CoreIPC チームに問い合わせてください。, コンピューティングパフォーマンス, I/O構成, 筐体設計, オペレーティング システムのサポート, ODM/OEMのカスタマイズ, 次の自動化プロジェクトに向けた長期供給計画.